こんにちは,広報の坂田(B4)です.
2026年10月12日の第181回月例発表会(M1)において,末澤 智崇, 小野 真如, 佐野 嵩斗, 平井 佑樹, 馬渕 皓輝, 小林 孝広, 光久 祥矢, 小野 敬生, 角田 直仁の9名が以下のタイトルで発表を行いました.
モバイル環境における QUIC を用いた地理的負荷分散方式 (末澤 智崇)
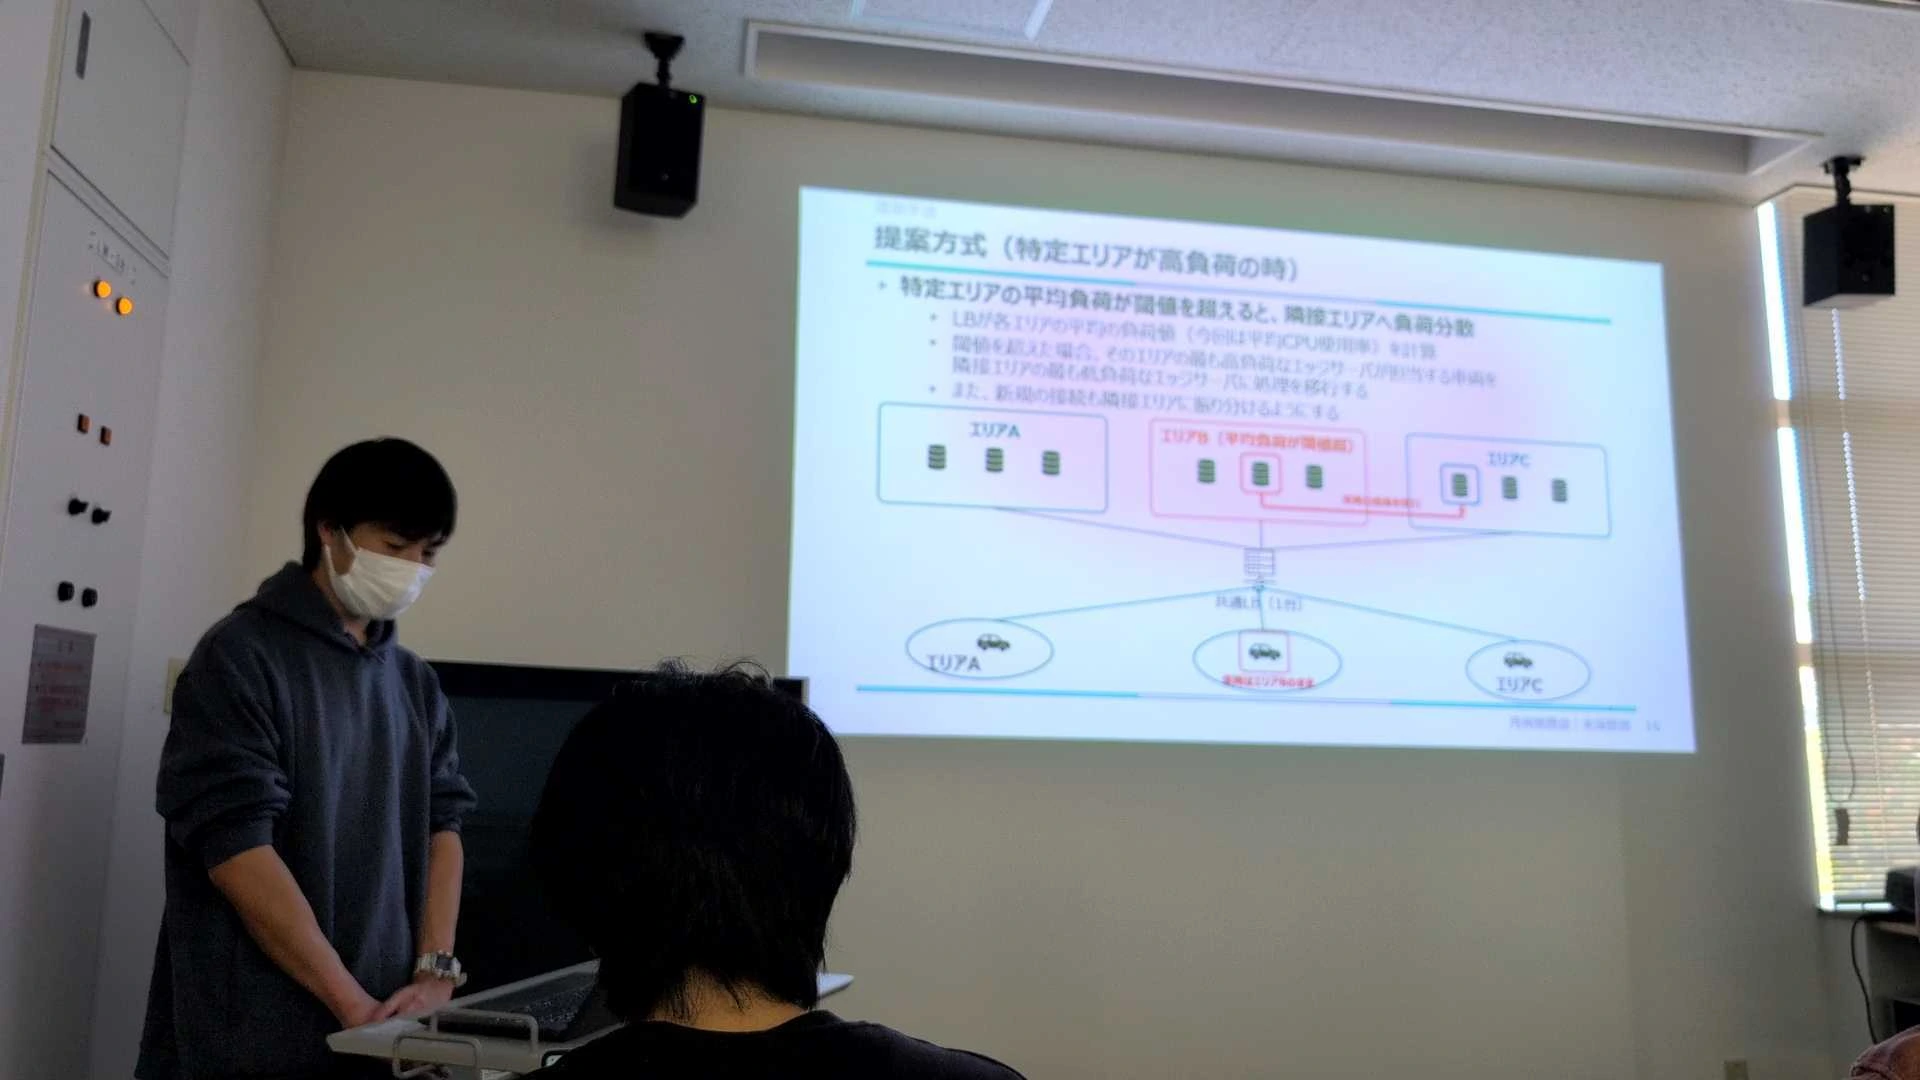
近年,車両などの移動端末が通信するモバイル環境では,通信遅延の低減を目的として,地理的に分散配置されたエッジサーバの活用が注目されている.例えば,協調型自動運転では,各車両や路側センサが取得した周辺車両の位置・速度,道路状況および交通情報をエッジサーバへ送信し,車両の走行位置に応じた情報を提供することで,安全かつ円滑な走行を支援する.このような環境では,車両の位置に応じて適切なエッジサーバを選択し,処理を行うことが求められる.
しかし,各エッジサーバの計算資源には限りがあり,特定のエリアに車両が集中すると,そのエリア内の複数のサーバに負荷が集中し,同一エリア内のサーバだけでは十分に負荷を分散できない恐れがある.このような負荷集中に対応するため,車両の走行位置と各サーバの負荷を考慮し,必要に応じて隣接エリアのエッジサーバへ処理を分散することが望まれる.
一方,2021年に標準化されたトランスポートプロトコルQUIC は,コネクションをIPアドレスやポート番号ではなくConnection ID(CID)によって識別する.これにより,クライアントのIPアドレス等が変化した場合でも通信を継続できるコネクションマイグレーションという機能を実現した.また,CIDにはサーバIDや負荷情報を含めることができ,ロードバランサ(以降 LB)は受信パケットのCIDから転送先サーバとその負荷状態を把握できる.この仕組みを利用することで,各サーバの負荷に応じた動的な負荷分散への応用が考えられる.
そこで本研究では,モバイル環境における特定エリアのエッジサーバ群への負荷集中を軽減することを目的として,QUICのCID を用いた地理的負荷分散方式を提案する.
マルチエージェント協調における通信内容と行動の不一致検出に基づく協調計画調整手法の提案 (小野 真如)
人間とAIが共通の目標に向けて作業する場合,担当する作業や今後の行動予定を伝え合うことで,円滑な役割分担が可能になる.人間とAIの協調においても,自然言語を用いて役割や行動計画を共有する手法が提案されている.
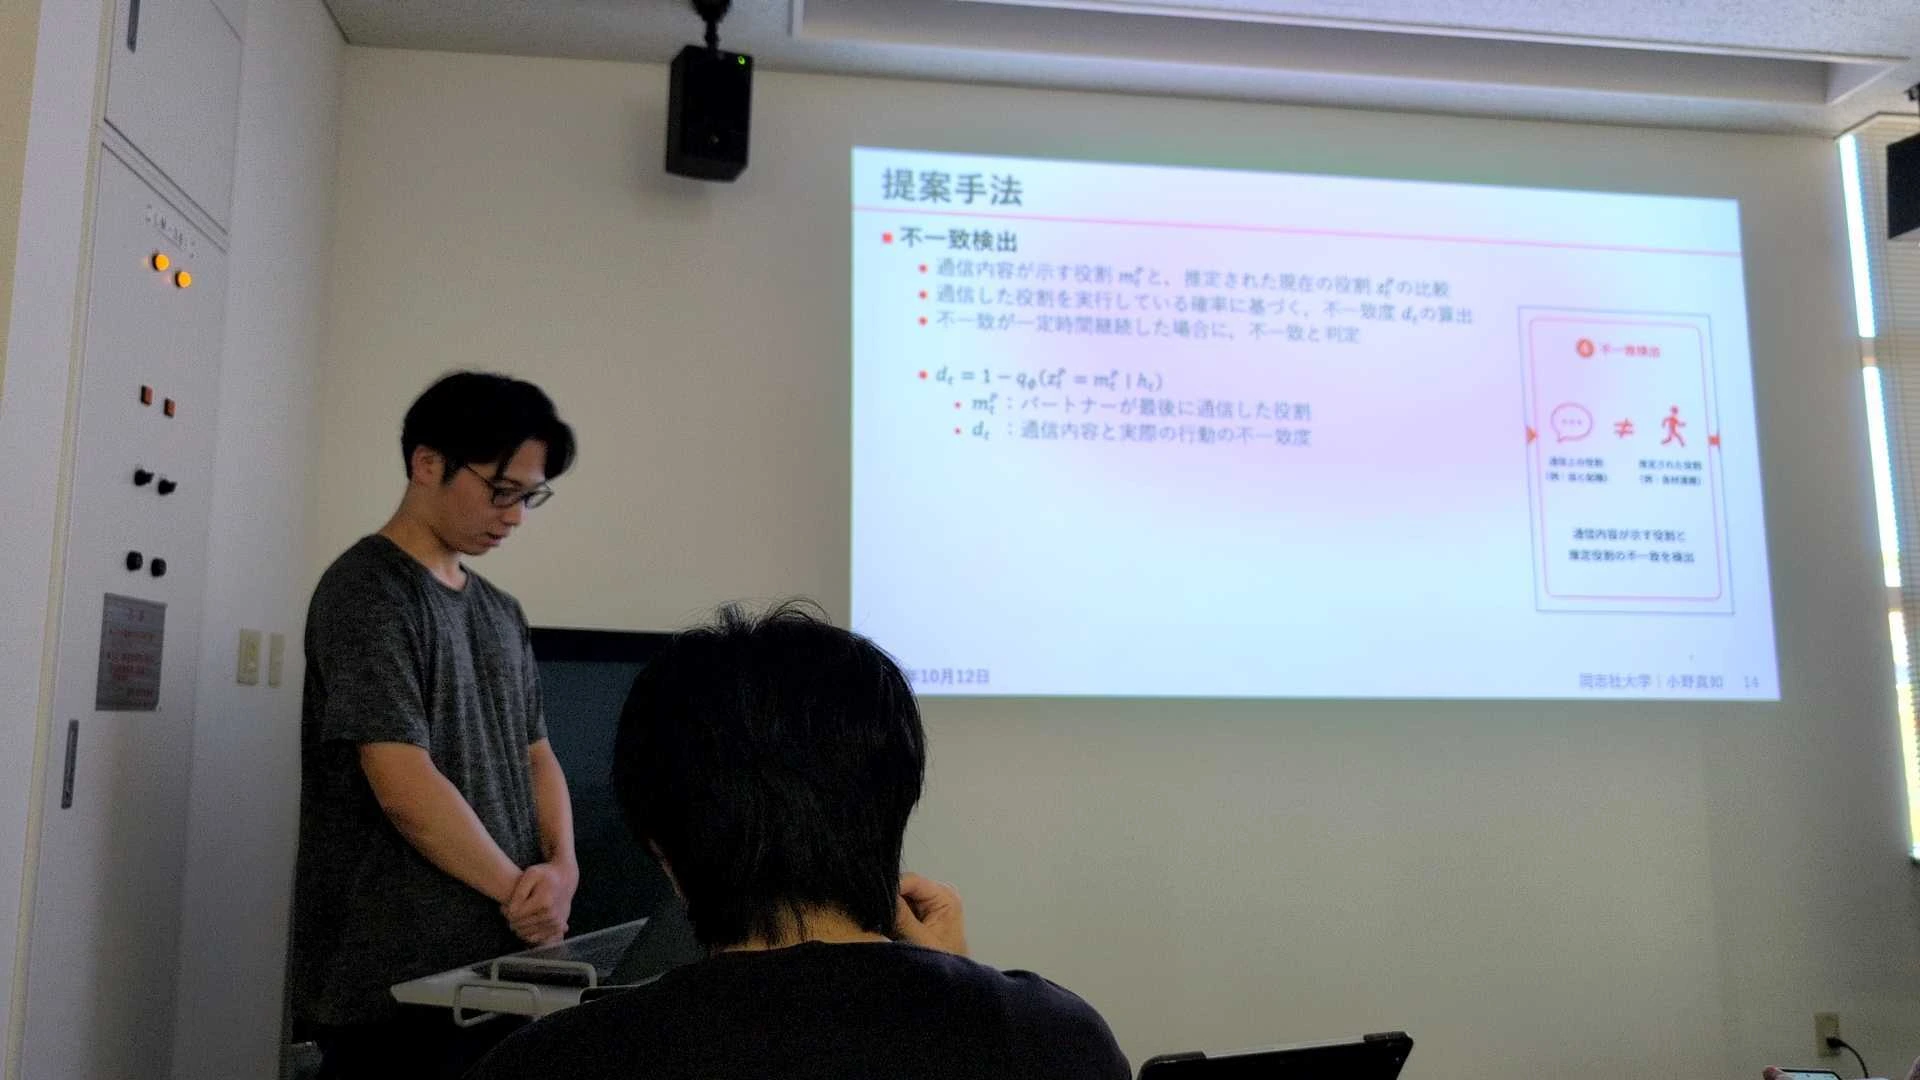
一方,作業状況の変化,操作の失敗または計画の変更により,一度伝えられた役割と実際の行動が一致しなくなる場合がある.例えば,パートナーが「皿と配膳を担当する」と伝えた後に食材運搬を開始した場合,AIが発話を信頼し続けると,作業の重複や停滞が発生する可能性がある.反対に,一時的な迂回や遅延を役割変更と誤認すると,不要な役割変更や通信が発生する.
そこで本研究では,パートナーが伝えた役割意図と,その後に観測された行動との不一致を検出し,必要に応じて役割分担を修復する手法を提案する.ここで,食材運搬,皿の取得,配膳などの作業の種類を役割,不一致後にAIの役割変更,確認または役割の再提案を行うことを役割分担修復と呼ぶ.
評価には,料理作業を模した2者協調ゲーム環境であるOvercooked-AIを用いる.発話後に計画を変更するパートナーや,一時的に行動が遅延するパートナーとの協調を通じて,チーム成果と役割分担の回復性能を評価する.
能動的路側情報融合に基づく歩行者横断開始予測手法の検討 (佐野 嵩斗)
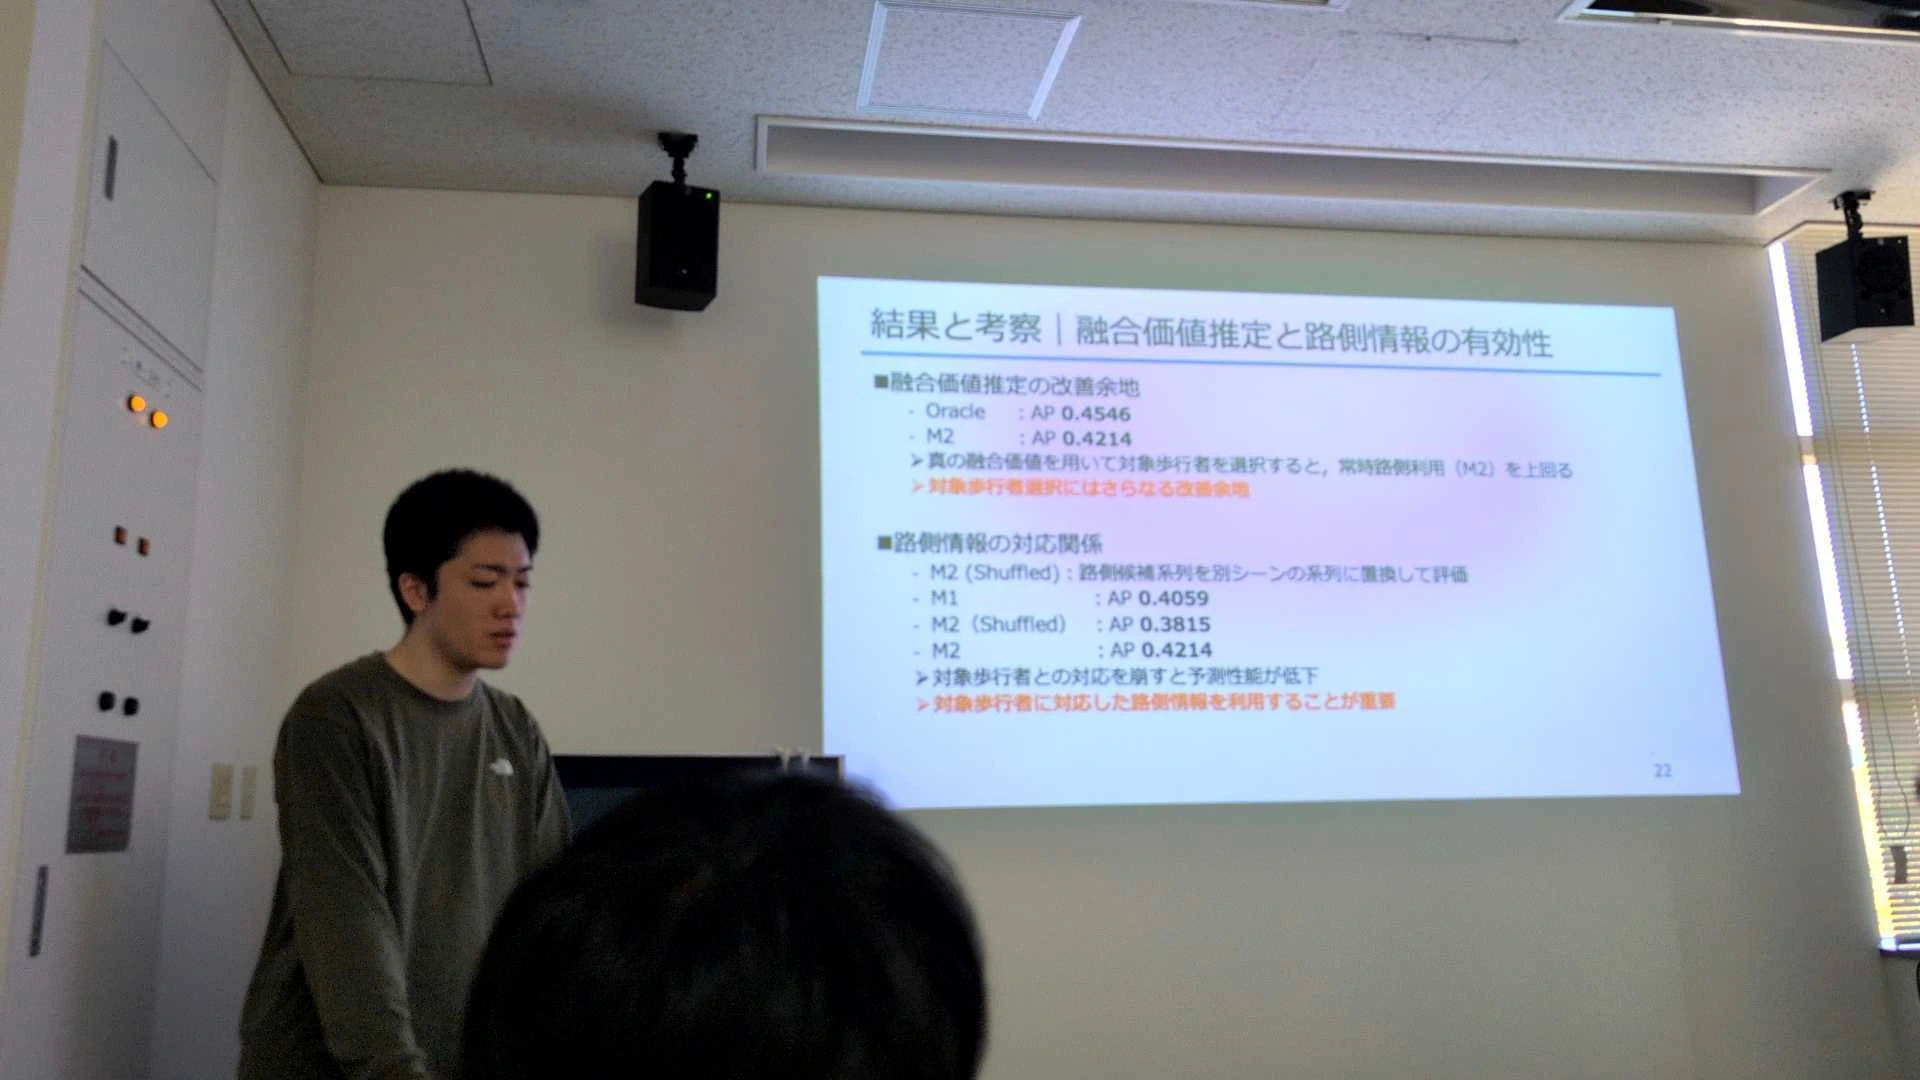
自動運転や運転支援において,歩行者との衝突を回避するためには,歩行者の移動や周辺状況から将来の行動を早期に予測することが重要である.その予測結果に基づいて車両が早期に減速・停止などの判断を行うことで,歩行者との衝突回避につながると考えられる.本研究では,歩行者が一定時間以内に実際に横断を開始するかを予測する歩行者横断開始予測を対象とする.車載センサのみでは,遮蔽や視野制限により対象歩行者の周辺状況を十分に観測できない場合がある.このような観測を補完するため,路側センサで得られた情報を利用するV2X(Vehicle-to-Everything)協調が有効である.一方,すべての対象歩行者に常時路側情報を利用すると追加処理が必要となり,その融合効果も対象やシーンによって異なる.
そこで本研究では,路側情報を追加した場合の予測損失の改善量を融合価値として推定し,その値に基づいて路側情報を利用する対象歩行者を能動的に選択する.これにより,路側追加処理を抑えながら,予測性能の改善をできるだけ保持することを目的とする.
複数ジャンルのゲームを対象としたゲーム AI における人間らしさの客観的評価手法の提案 (平井 佑樹)
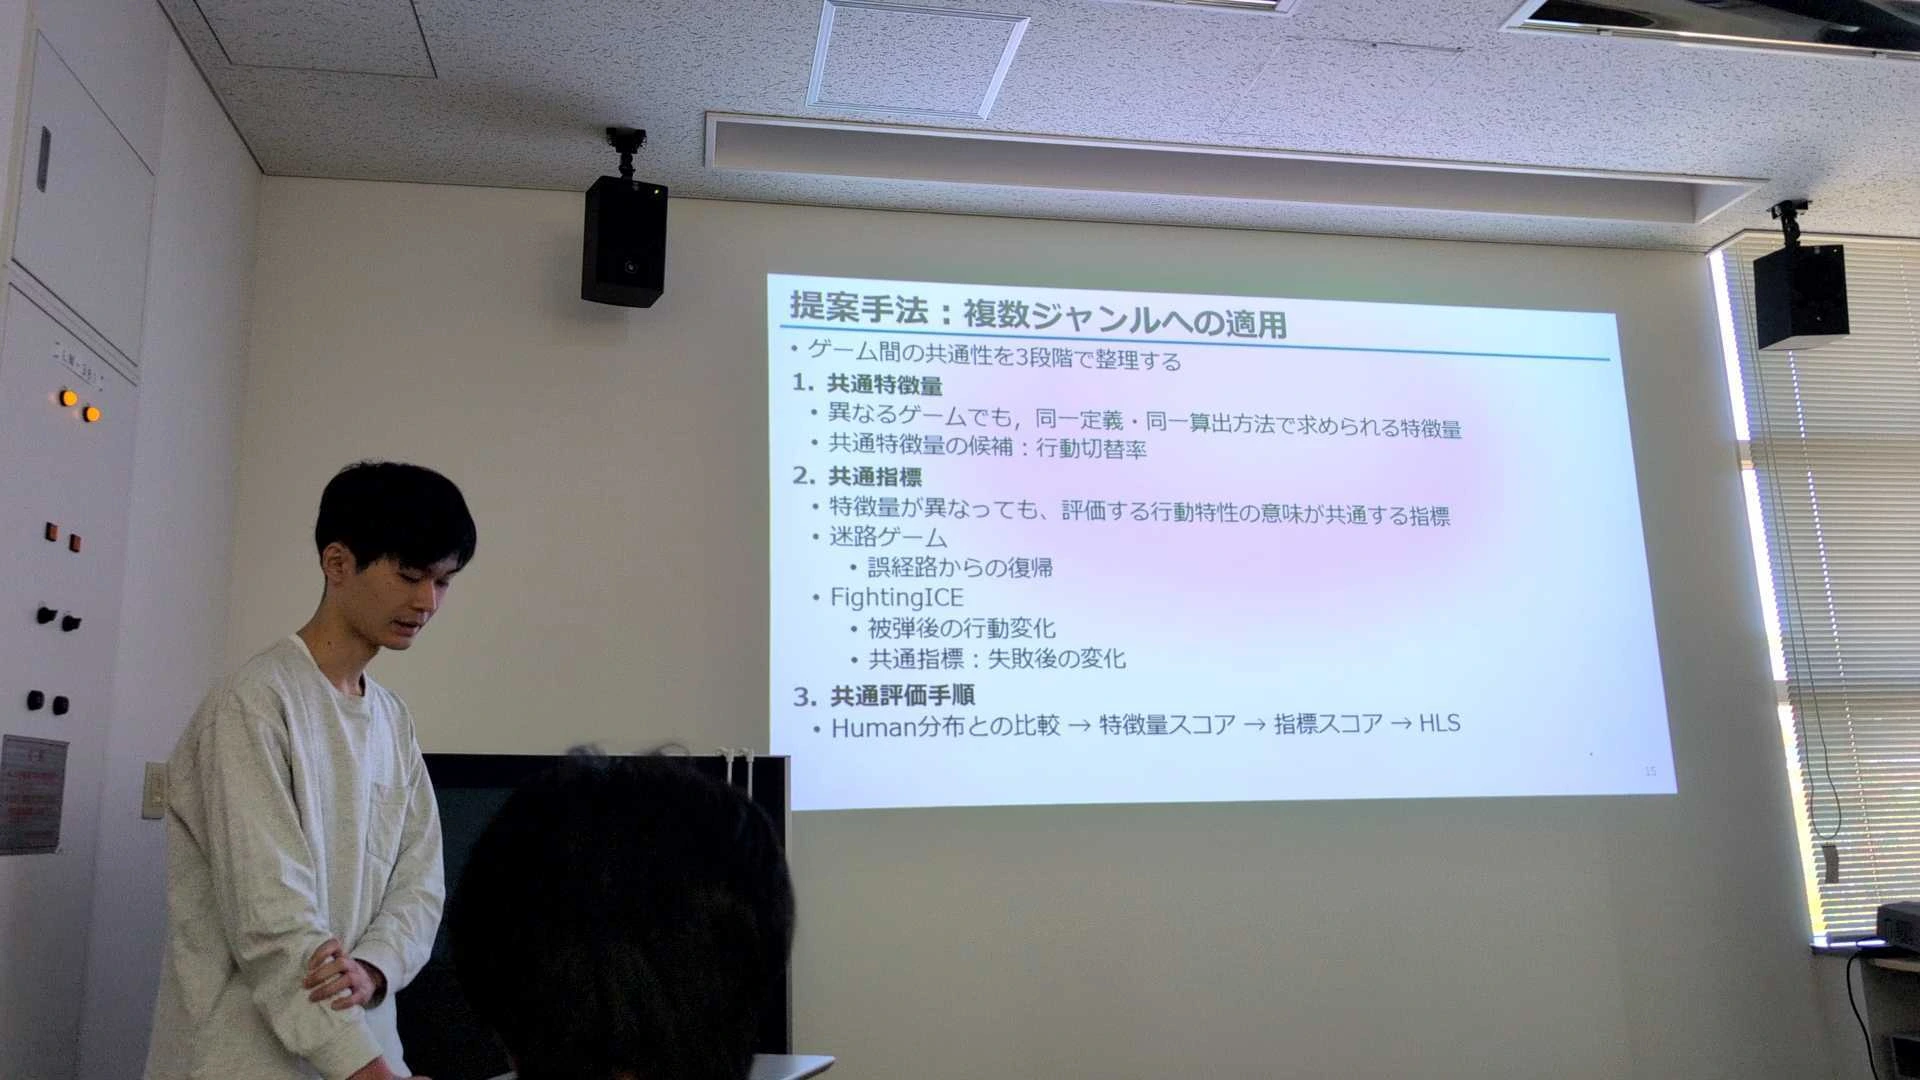
ゲームAIには,高いゲーム性能だけでなく,対戦・協力相手として自然な振る舞いを示すことが求められる場合があり,人間プレイヤーに近い行動を示すHuman-likeなゲームAIに関する研究が行われている.ゲームAIの人間らしさの評価には,プレイ映像等を人間が観察する主観評価が用いられる一方,HumanとAIの行動ログを比較し,行動上の類似性を定量化する研究も行われている.Khalifaらは複数ゲームに共通する操作特徴を用いてHumanとAIを比較し,ArimuraらはMarioにおける行動選択,Yang らはFPSの照準軌跡を対象としてHumanデータとの類似性を定量的に評価している.
しかし,既存研究には,複数ゲームで共通して取得可能な限定的な特徴を用いるものや,特定ゲーム・特定行動を対象とするものがみられる.ゲームジャンルが異なると,移動,探索,攻撃,回避,被弾後の行動など,人間らしさが現れる行動や取得可能な特徴量も異なるため,同一の特徴量だけでは異なるゲームの人間らしさを十分に捉えられない可能性がある.また,複数の行動特性を整理し,AI全体の人間らしさとして総合的に評価する枠組みも必要となる.
そこで本研究では,人間らしさを「実際の人間プレイヤーが示す行動傾向への近さ」と定義する.ゲームごとの行動特性に応じた特徴量を用いながら,それらを意味の共通する指標として整理し,Humanとの行動分布の近さに基づいて,複数ジャンルに適用可能な定量評価手法を提案する.
NR-V2X の特徴を活用した車車間通信におけるタイプ別メッセージの最適送信手法 (馬渕 皓輝)
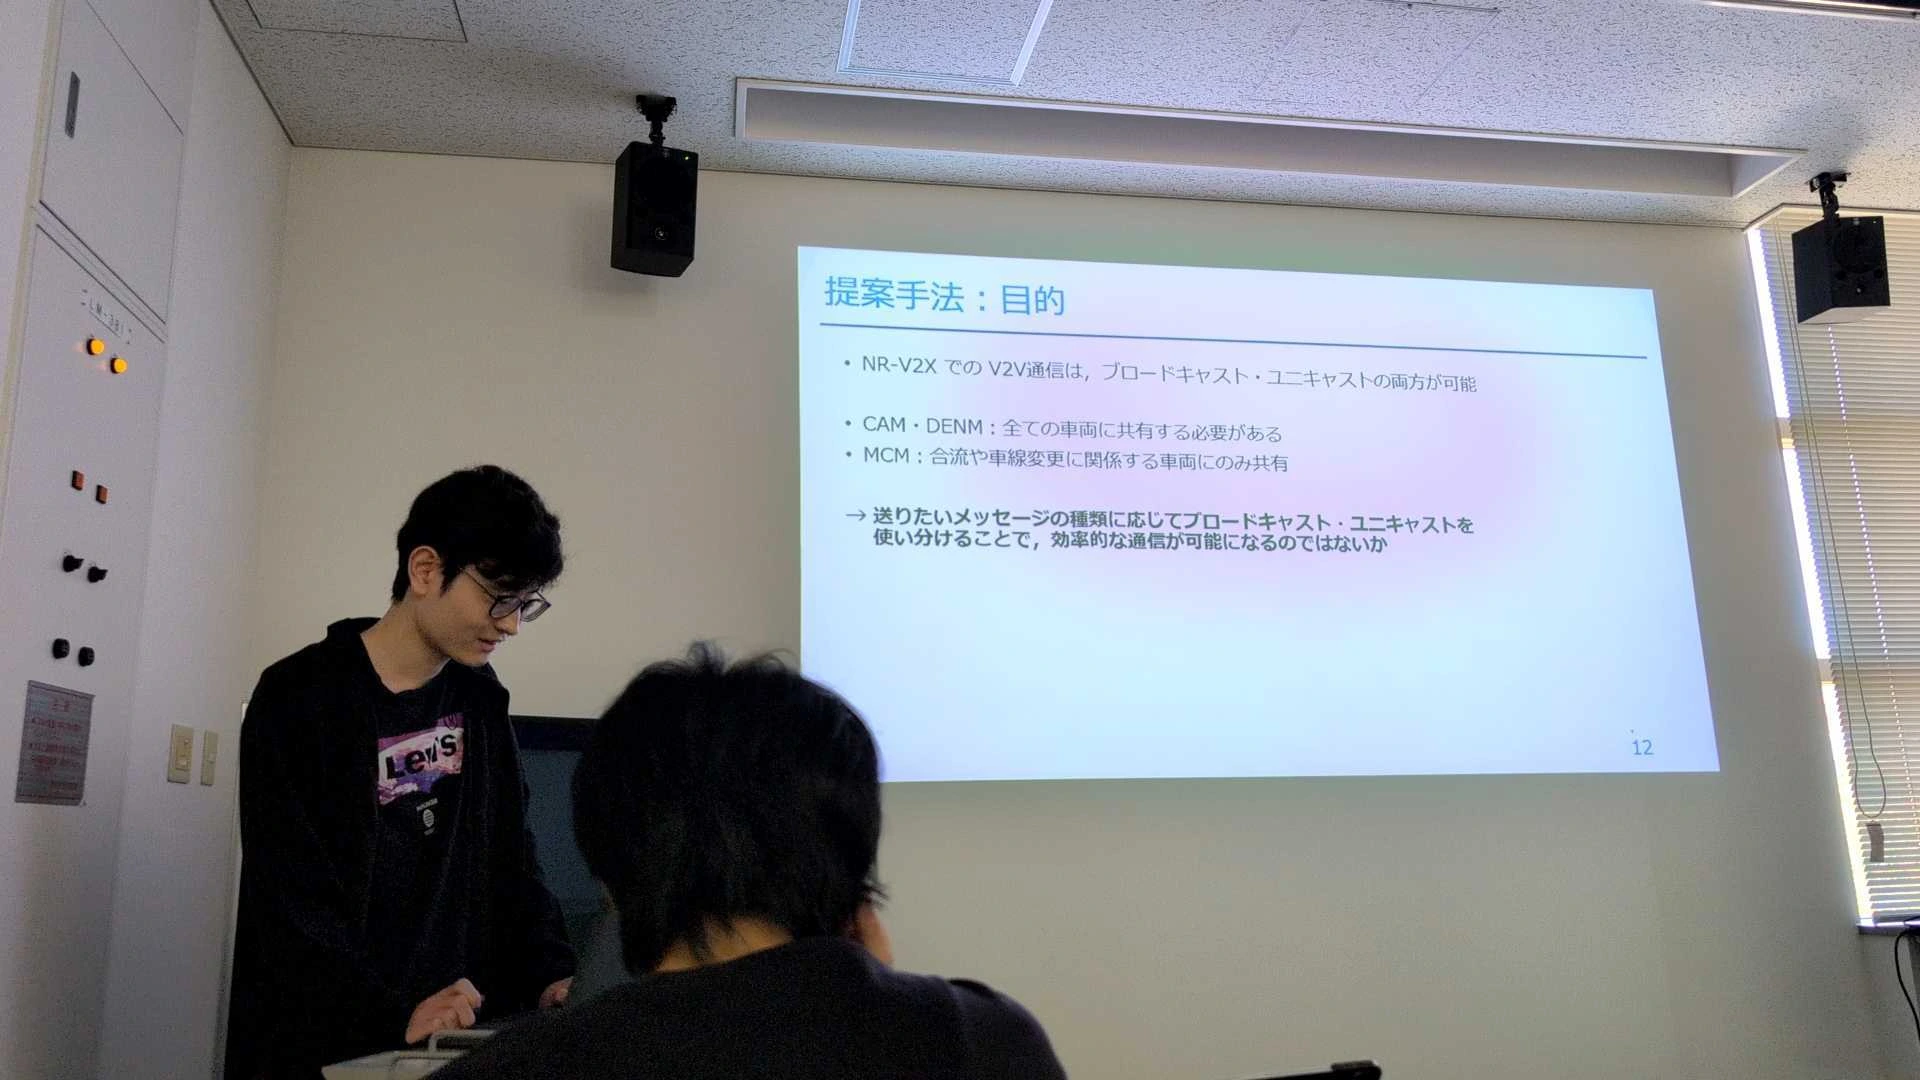
自動運転技術に関する研究では,V2X(Vehicle-to-Everything) 通信を利用し,車両情報を含む道路上の動的データを共有し,他の車両などの存在を考慮したより安全な手法が検討されている.V2X通信とは,車車間通信のV2V(Vehicle-to-Vehicle) 通信,車両-インフラ間通信のV2I(Vehicle-to-Infrastructure) 通信,車両-歩行者間通信のV2P(Vehicle-to-Pedestrian) 通信,車両-ネットワーク間通信の V2N(Vehicle-to-Network) 通信の総称である.V2X通信に用いる通信技術としてDSRC(Dedicated Short RangeCommunication),LTE(Long Term Evolution),5G などが挙げられるが,その中でも5Gを利用する手法はNR-V2Xと呼ばれ,V2V 通信において,ブロードキャストだけでなくユニキャストが可能である.
また,V2X通信で送受信されるメッセージの種類として,CAMとDENM,MCMがある.CAMは位置,速度,加速度,車両IDといった基本的な情報,DENMは交通事故,道路工事といったイベント情報,MCMは合流や車線変更の情報である.CAMとDENMは基本的に全体の車両に共有するが,MCMは合流や車線変更に関係する車両のみに共有する.
そこで本研究では,送りたいメッセージの種類に応じてブロードキャスト・ユニキャストを使い分けることで効率的な通信が可能になるのではないかと考え,シミュレーション実験により通信遅延削減とパケット到達率向上に対する効果を検討する.
協調型 E2E 自動運転のためのミリ波を利用した統合センシング通信手法の提案 (小林 孝広)
協調型自動運転では,周辺車両や路側機とセンサ情報を共有して,車載センサの死角を補う.E2E(End-to-End) は,生のセンサデータから制御までを単一のニューラルネットワークで学習する手法であり,中間処理で情報を失わずに全体を最適化できる.そのため協調型E2E自動運転では,検出結果ではなく生データの共有が必要となり,3GPP はセンサ情報共有の要求として1000 Mbpsを規定している.
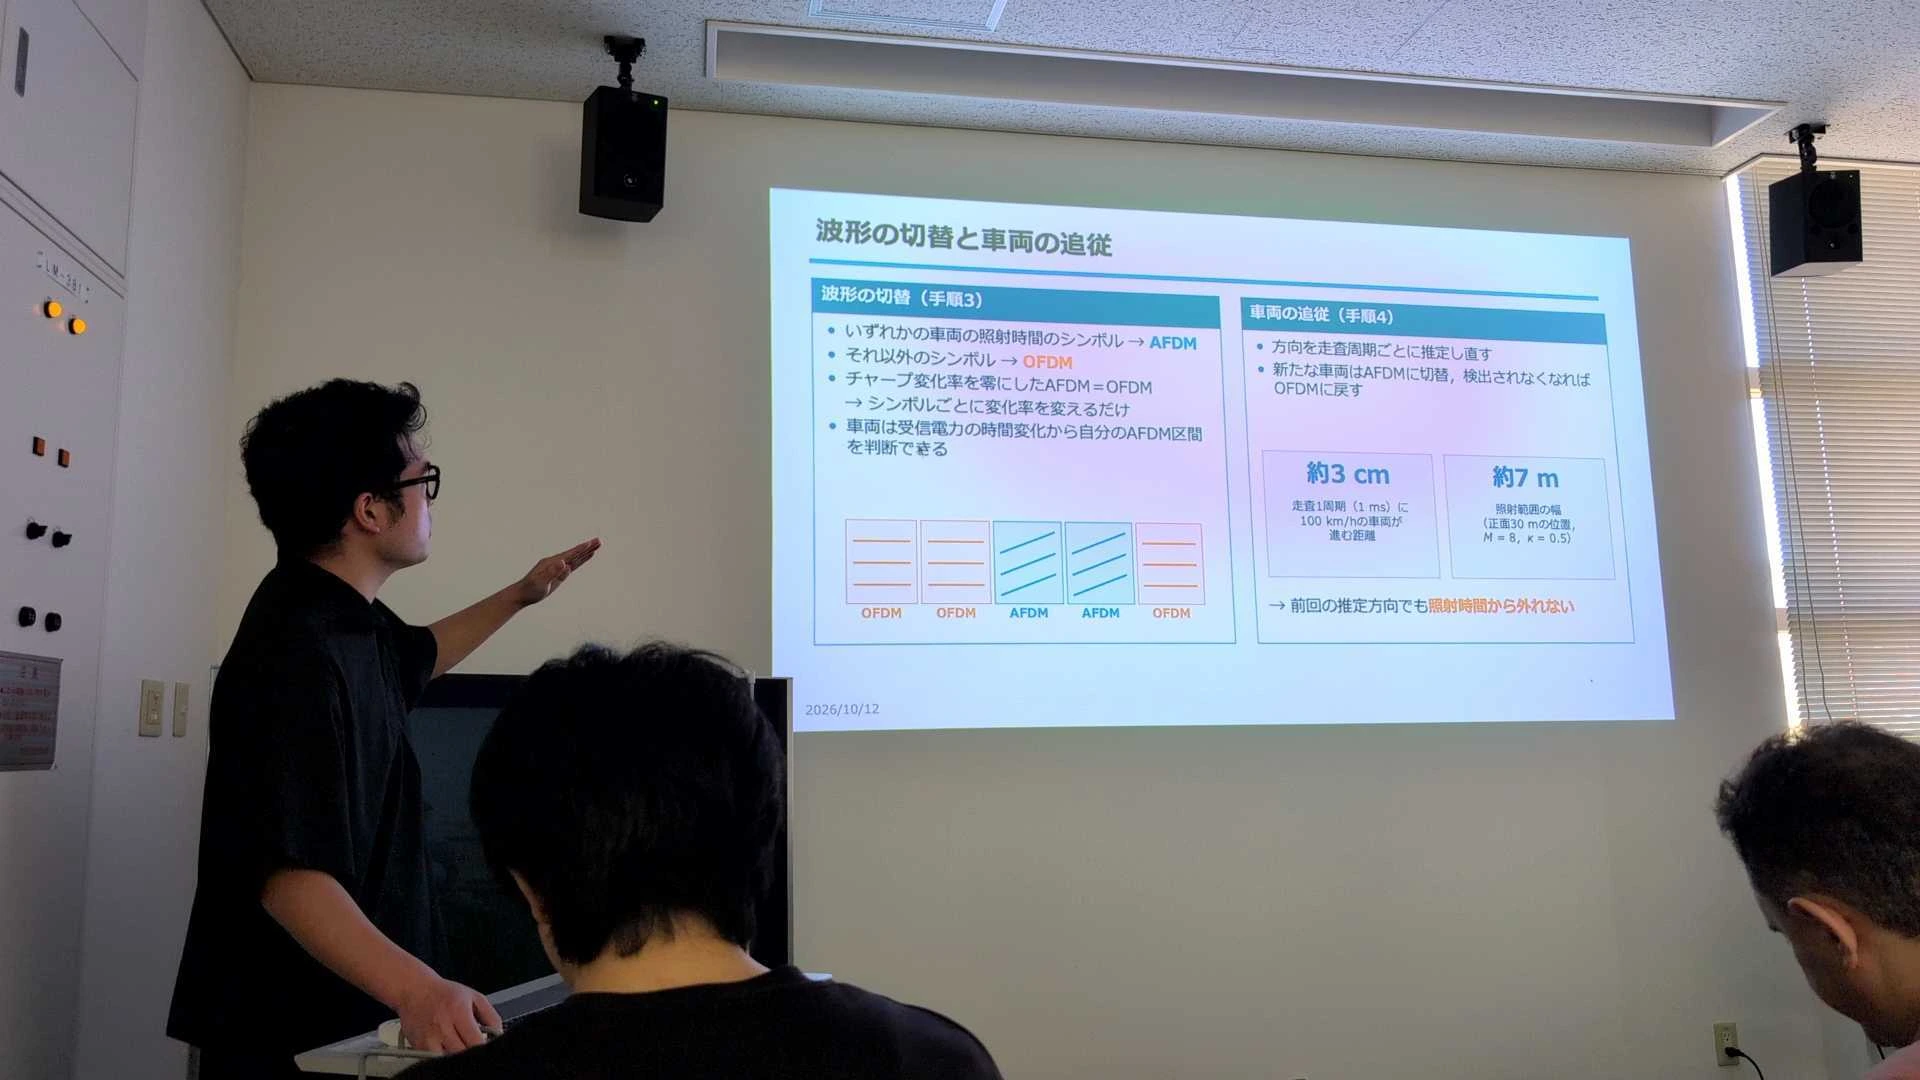
この通信量を賄える広い帯域を持つミリ波帯は伝搬損失が大きいため,電波を鋭いビームに集中させて遠くまで届ける.ISAC(Integrated Sensing and Communication) は,通信の電波で周囲を観測する技術であり,ビームを向ける方
向を知るのに有効である.ただし,現在主流の波形である OFDM(Orthogonal Frequency Division Multiplexing) は,データを多数の周波数に分けて送るため,反射で一部の周波数が弱まると通信性能が低下する.一方,AFDM(Affine Frequency Division Multiplexing) は反射の多い環境でも通信できるが,強い反射の陰にある歩行者などを見落としやすい.本研究では,ビームが通信相手の車両を照らす間だけAFDMを,それ以外はOFDMを送る手法を提案する.
協調認識における送信情報選択が物標情報の整合性検証に与える影響の検討(光久 祥矢)
自動運転では,建物や他車両などによって車載センサに死角が生じ,周囲の物体を十分に認識できない場合がある.この問題に対し,車両や路側機が取得した観測情報をV2X通信で共有する協調認識が研究されている.ETSIは,認識した車両や歩行者などの物標情報を共有する CPM(Collective Perception Message)の仕様を定めている.
一方,センサの誤検知や故障,意図的な情報改ざんなどにより,不正確な物標情報が共有される場合がある.特に,自車両(Ego Vehicle)から見えない領域では受信情報を直接確認できないため,他車両の独立した観測情報との整合性を確認することが重要となる.ただし,異なる報告の矛盾を発見できても,それだけで誤った情報源を特定できるとは限らない.
CPMでは通信負荷を抑えるため,認識したすべての物標情報を毎回送信するわけではない.ETSI TS 103 324のObject Inclusionは,CPMに含める物標を選択する規則である.例えば車両については,新たに検出した場合や,前回の送信から位置・速度・進行方向が一定以上変化した場合などに送信対象とする.また,ETSI TR 103 562 では冗長性緩和規則(Redundancy Mitigation Rule: RMR)が検討されている.これは,他車両から同じ物標についての報告を受信している場合などに,重複する情報の送信を減らす考え方である.同文書では,過去の不正確な報告が存在する場合に,新たな観測情報の省略が受信側の認識性能を低下させる可能性も指摘されている.
本研究では,このような送信情報選択が,物標情報の整合性検証にどのような影響を与えるかを調べる.特に,既存のCPM情報を利用しても矛盾の検出が困難になる条件が存在するかを明らかにする.
V2V 認証高速化のための走行経路に応じた V2N 経由証明書連携手法 (小野 敬生)
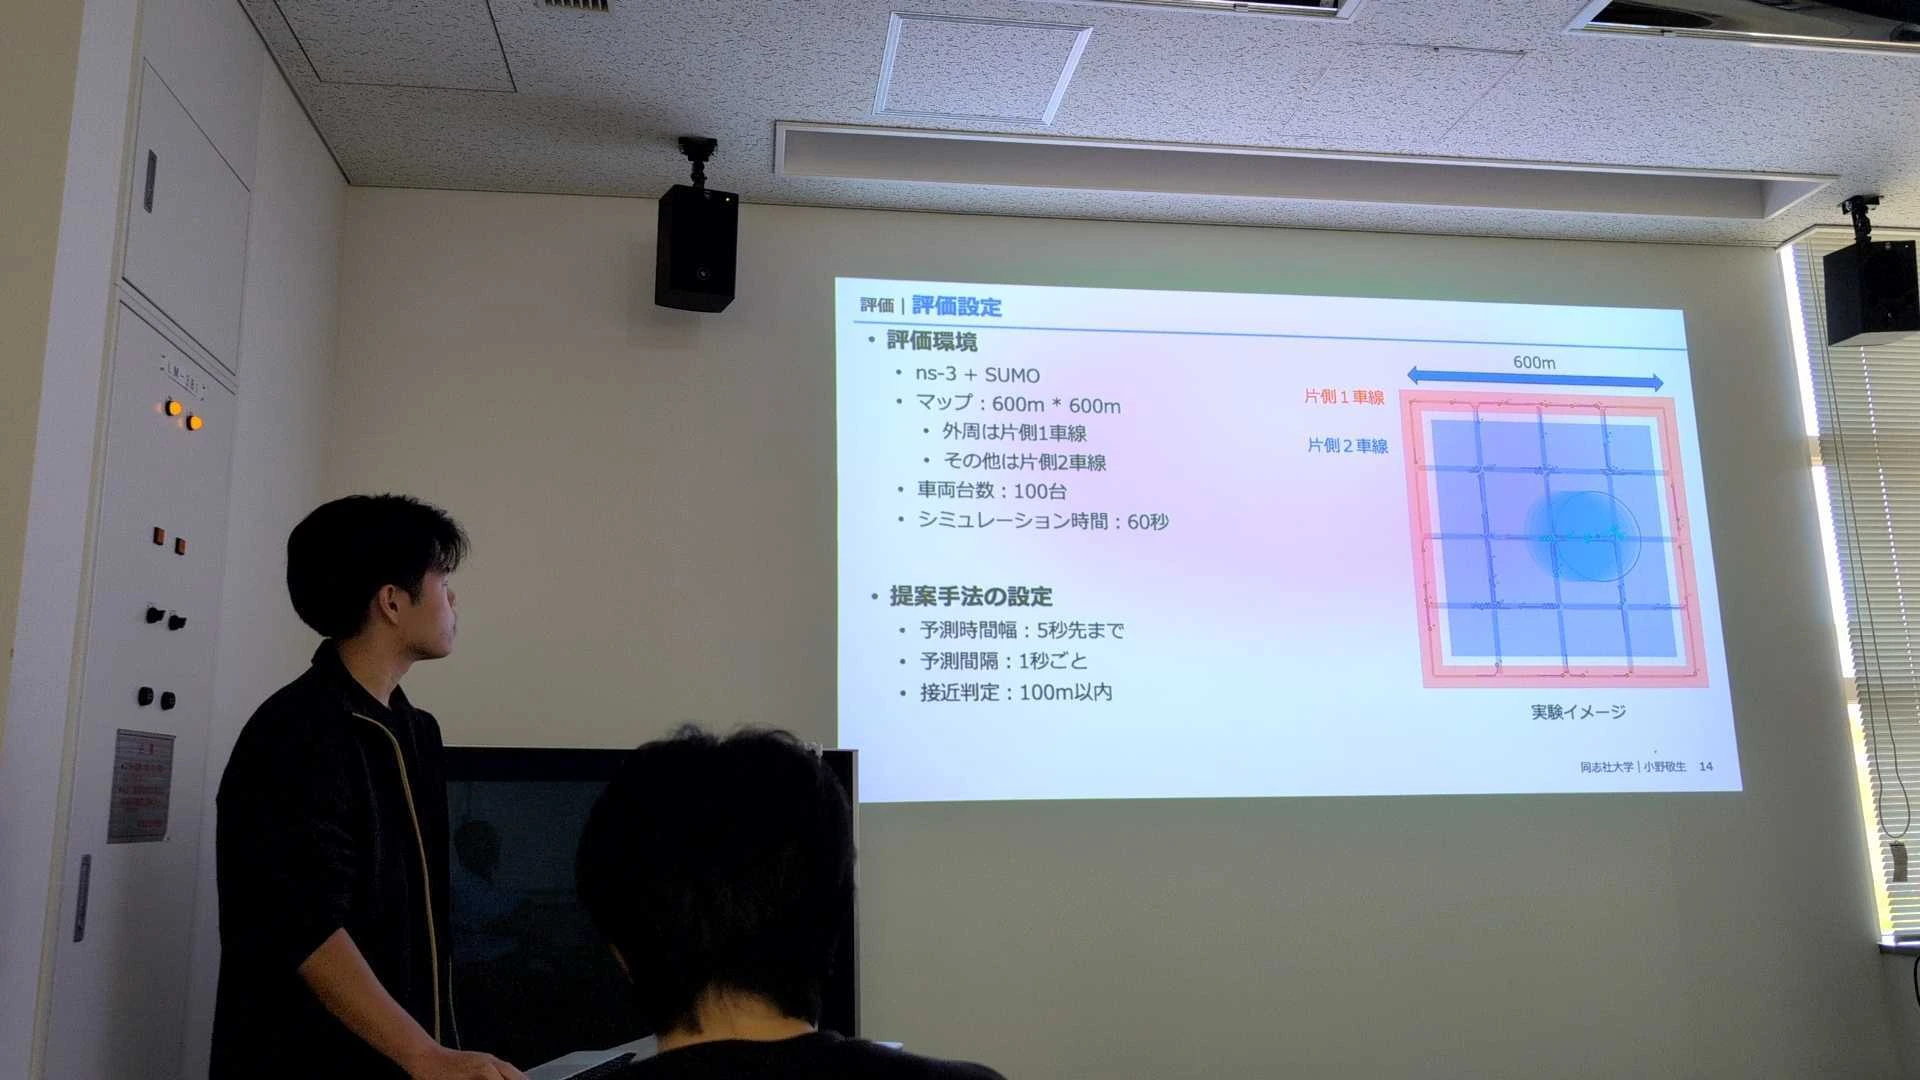
V2X(Vehicle-to-Everything)では,車両やインフラ設備が通信により周辺状況を共有することで,車両単体のセンサでは把握しにくい情報を補完する.その中でも V2V(Vehicle-to-Vehicle)通信では,車両が CAM(Cooperative
Awareness Message)を周期的に送信し,周囲車両は受信したCAMから送信元車両の位置や速度などを把握する.
CAMに含まれる情報は車両の状況認識に用いられるため,なりすましや改ざんされたCAMを受理すると,周囲状況を誤って認識する可能性がある.そのため,CAMのようなV2Xメッセージでは,送信元認証と改ざん検知のために,デジタル署名と証明書を用いるPKIに基づくセキュリティ方式が想定されている.この方式では署名検証に送信元車両の証明書が必要となるが,証明書を常に CAMへ添付すると通信負荷が増加するため,ETSIの仕様書では証明書を一定間隔でCAMに添付する方式が示されている.
しかし,初回CAM受信時に送信元車両の証明書を保持していなければ,そのCAMを検証できず,危険の認知が遅れた結果,事故リスクが増加する可能性がある.また,証明書をCAMに添付する以上,V2V無線チャネルの負荷も残る.
そこで本研究では,CAMを受信する前に,今後必要になる証明書を事前取得する方式を検討する.車両の現在位置,速度,予定走行経路から将来接近する車両を予測し,初回CAM受信時点で送信元車両の証明書を保持しておくことを目的とする.
E2E 自動運転における制御適用遅延を考慮した走行計画選択手法の検討 (角田 直仁)
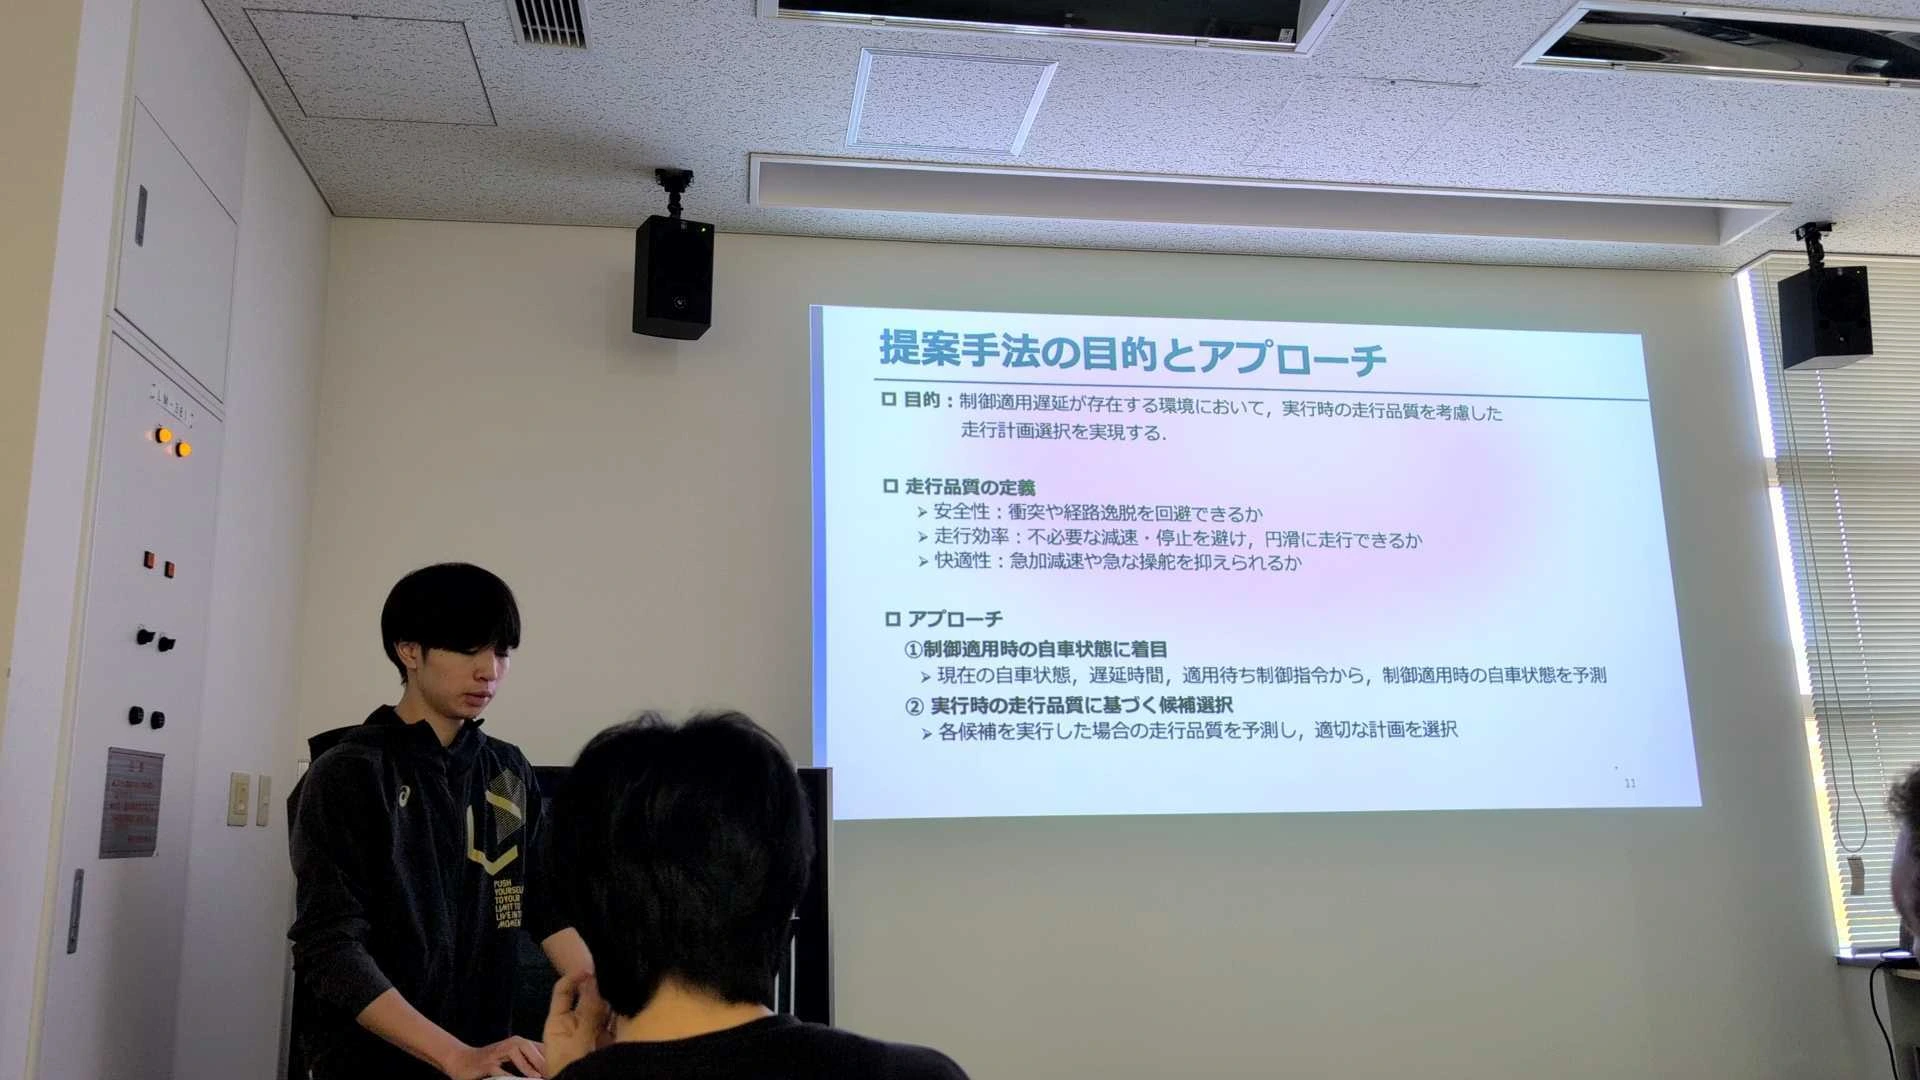
近年,自動運転技術の高度化に向けて,センサ情報から走行計画までをニューラルネットワークで統合的に学習する End-to-End(E2E)自動運転の研究が進められている.
特に,画像情報と言語情報を活用して走行計画を生成するモデルなどが提案されており,複雑な交通環境における走行判断の高度化が期待されている.一方,実際の自動運転システムでは,推論処理や制御指令の伝達などに伴う遅延が発生する.これにより,走行計画の生成時刻と制御指令の適用時刻に差が生じ,周辺環境や自車状態の変化によって,意図した走行を実現できない可能性がある.
