こんにちは,広報の坂田(B4)です.
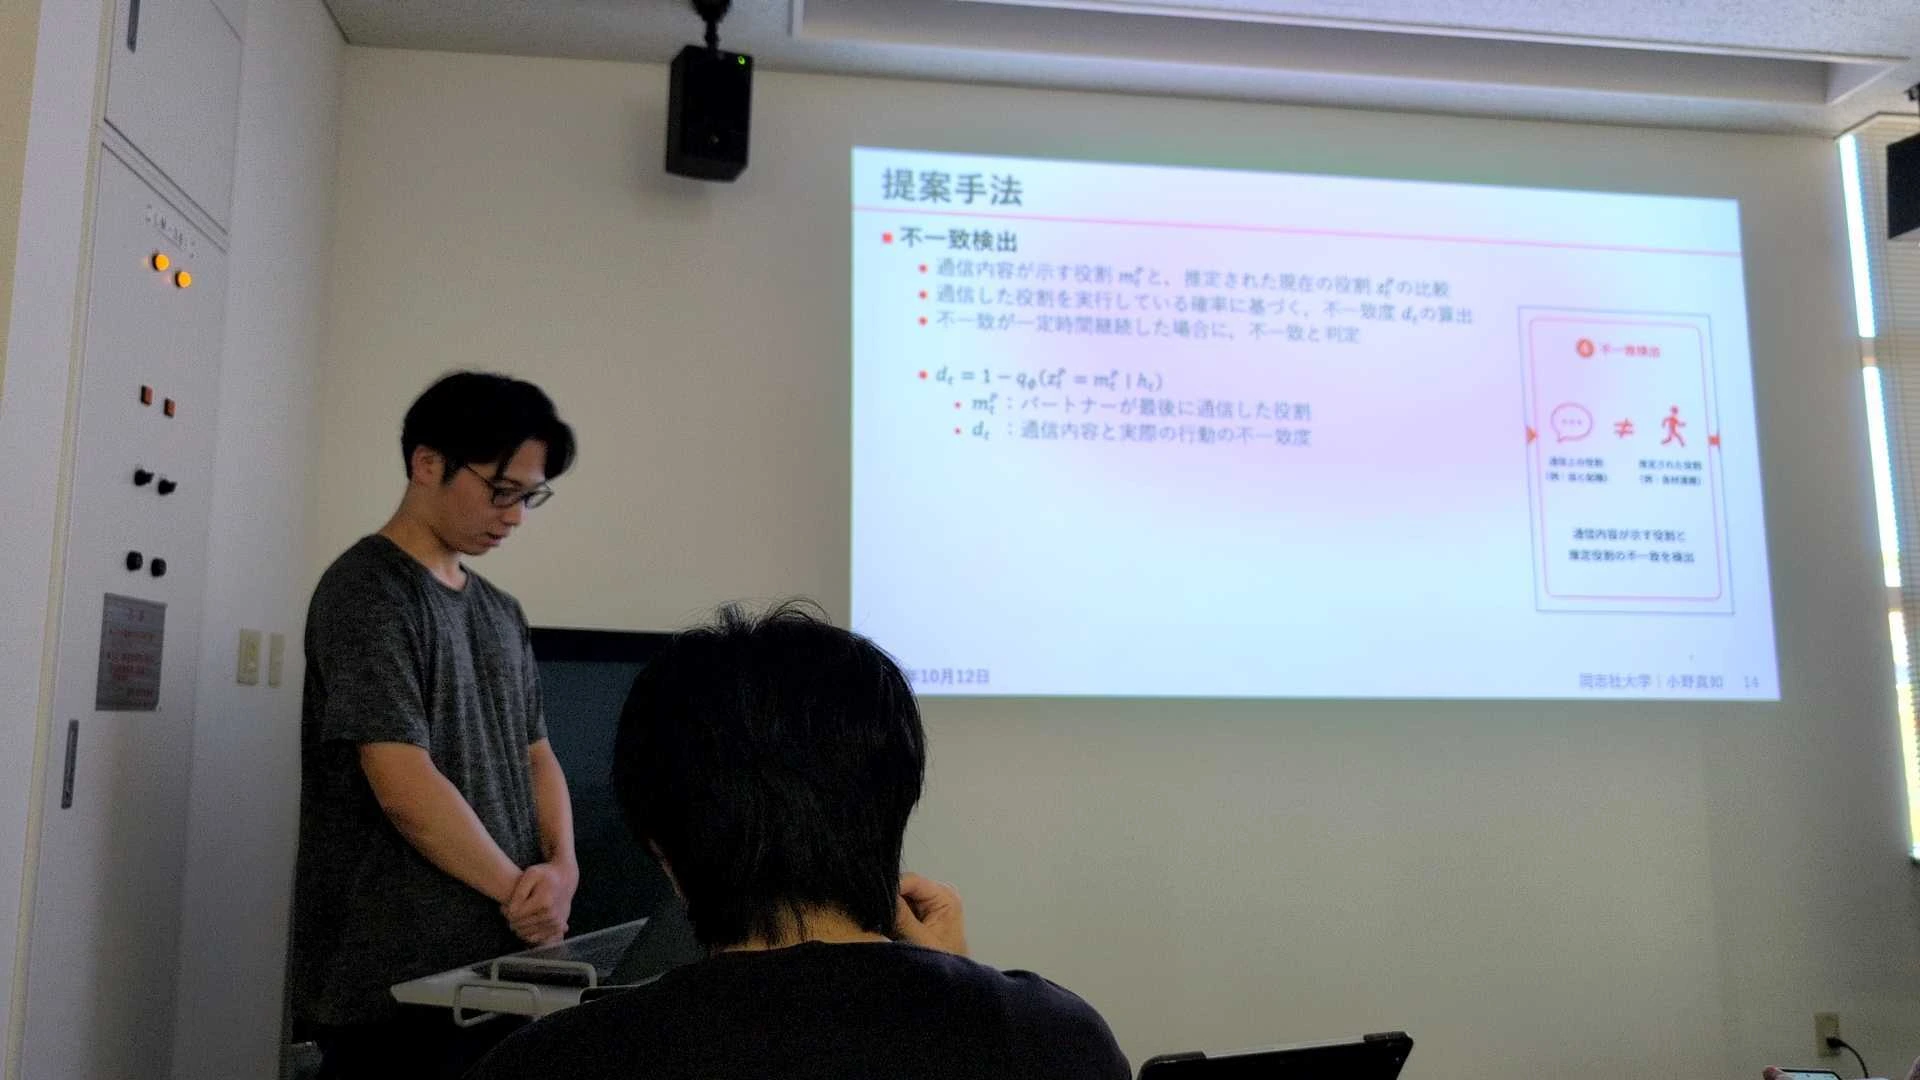
2026年11月09日の第181回月例発表会(M1)において,森 梓恩, 徳重 柊人, 松浦 薫, 野田 虎之介, 藤原 直己, 富成 泰生, 文 治欽, カラムビア ニコラの8名が以下のタイトルで発表を行いました.
車両間協調合流のための NR-V2X における無線リソース調整方式 (森 梓恩)

車車間通信を利用するユースケースの一つに,合流車両と本線車両が情報を交換しながら合流する協調合流がある. 協調合流に参加する合流関係車両間では,高信頼・低遅延な通信が必要となる. 車車間通信の通信規格の一つにNR-V2Xがある. NR-V2Xでは,不特定多数と通信するブロードキャストと,特定の複数車両と通信するグループキャストが可能である. グループキャストはグループ内車両のパケット受信可否に応じて再送が可能であり,通信信頼性の向上が期待できる.
本研究では,合流関係車両間の通信にグループキャストを用いる.車車間通信における NR-V2X の無線リソース選択方式としてSPS方式がある. SPS方式では,各車両が過去の他車両無線リソース使用情報に基づいて自律的に無線リソースを選択する.選択した無線リソースを一定期間,送信周期ごとに使用してメッセージと次回の使用情報を通知する.選択した無線リソースを使用する回数は再選択カウンタ(RC)によって管理され,使用されるたびに1減算される. RCが0になると無線リソースを再選択する. しかし,SPS 方式では無線リソースを再選択後,使用開始時まで使用情報を通知できない. そのため,複数車両が同一の無線リソースを選択する可能性があり,パケット衝突が発生して合流時の高信頼・低遅延な通信要件を満たせない課題がある.
本研究では,各合流関係車両が使用する無線リソースを使用開始前に合流関係車両間で選択・通知する方式を提案して合流関係車両間の通信信頼性向上を示す.
視線と自然言語音声を用いた行き先指示型 UAV 制御システムの提案と評価 (徳重 柊人)
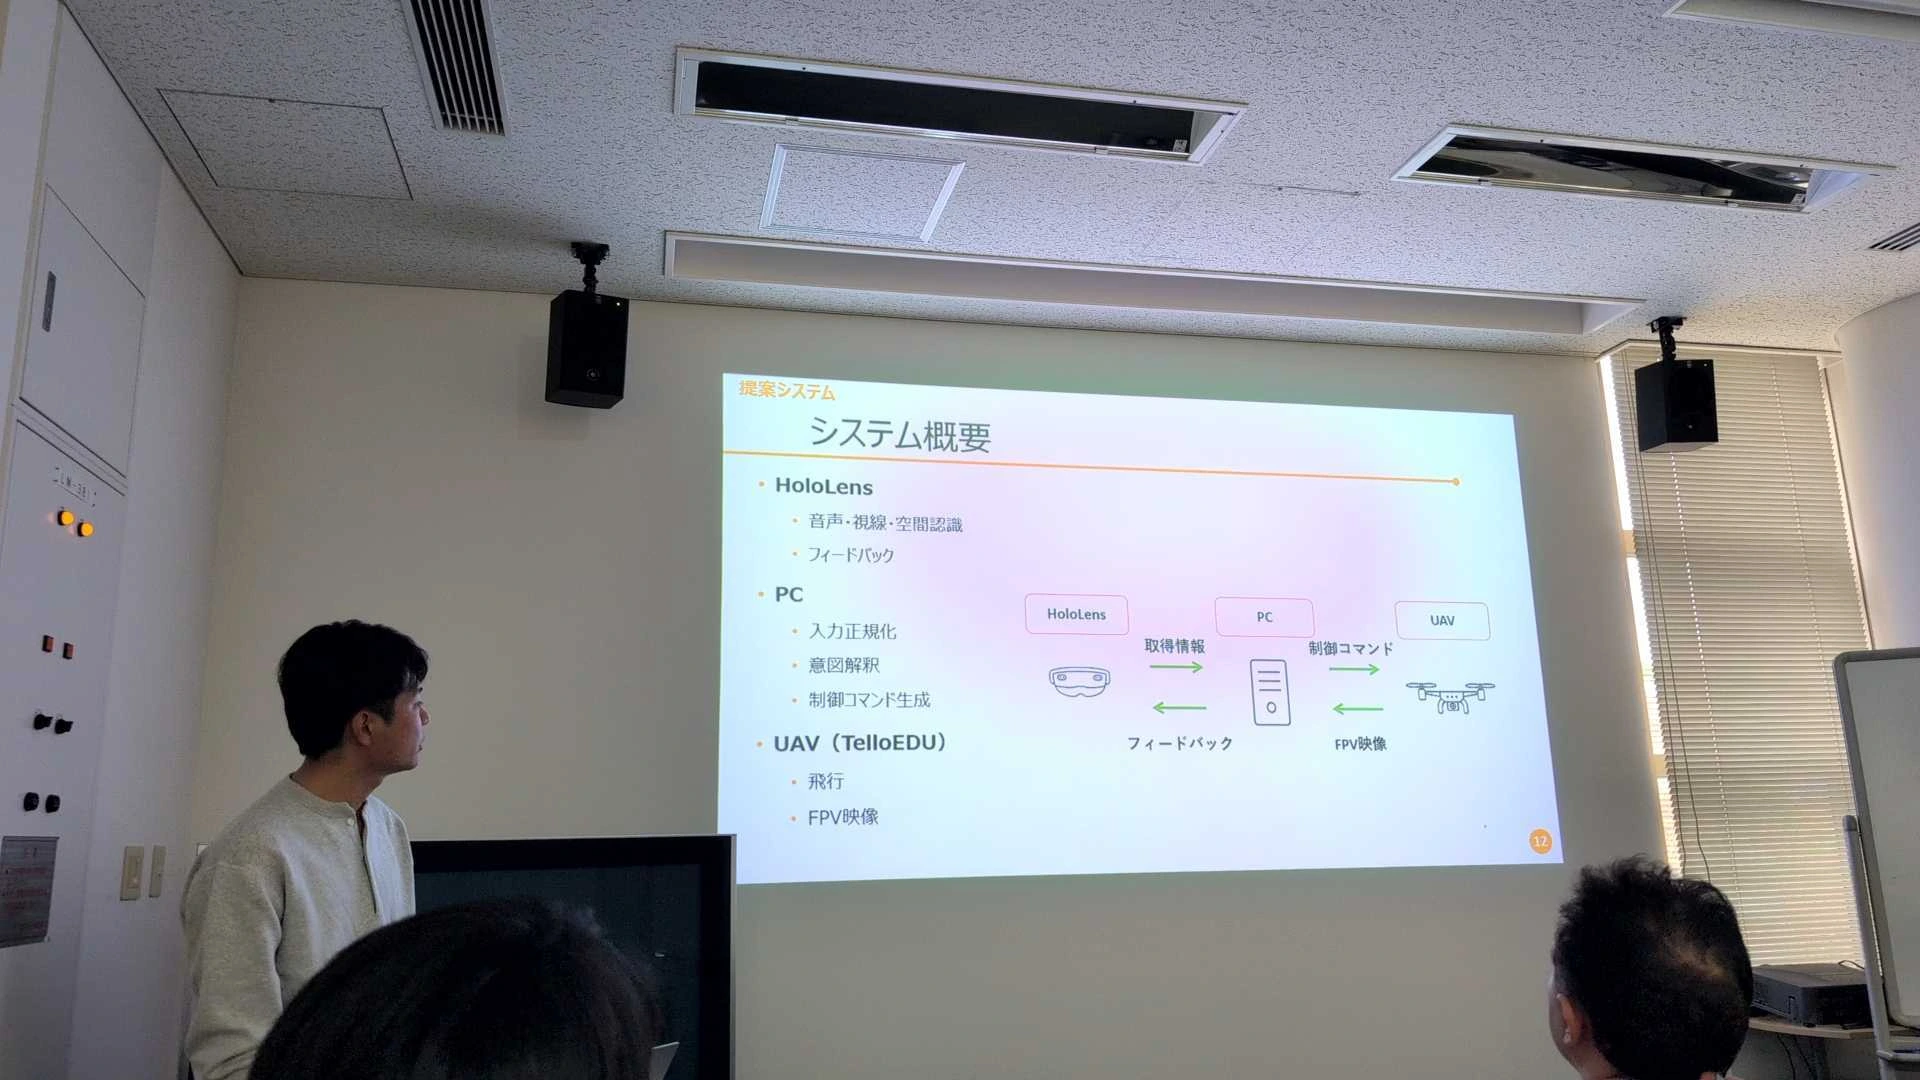
インフラ点検や屋内巡回などで,操縦経験のない人が小型UAV(Unmanned Aerial Vehicle)を業務で扱う機会が増えている. 自律飛行技術の進展により,姿勢の安定などの低レベルの飛行制御は機体に任せられるようになった. 一方,「どこへ行き,何を見るか」という意図は現場の人間が決めるものであり,その伝達手段が人とUAVの相互作用(Human-UAV Interaction)の課題である.
現状,意図の伝達にはジョイスティックによる直接操縦が広く用いられる. 直接操縦では,操縦者は意図を4自由度の連続的なティック制御に自ら変換し続けなければならず,経験の少ない操縦者には認知的・身体的な負荷が大きい. この負荷は,操縦自体を人が担っていることに一因がある. そこで,機体の動かし方ではなく,行き先を伝えて移動を機体の自律に任せる制御であるゴール指向制御が一つの選択肢となる. 人間同士の指示では,見ながら話すだけで場所と意図が伝わる. この自然な伝え方を人とUAVの相互作用に取り入れ,視線や音声で制御するマルチモーダル制御手法が研究されている. しかし, 視線と音声による行き先指示が, 操縦未経験者にとってジョイスティックより直感的かは, 明らかでない.
そこで本研究では,場所を視線で,意図を自然言語音声で伝え,LLMで解釈して実行する,行き先指示型のUAV制御システムを提案する. 操縦未経験者を対象とした実機での被験者内比較により,ジョイスティックに対する直感性として意図通りに制御できるかと作業負荷,使いやすさを評価する.
MEC ネットワークにおけるモビリティを考慮した Media over QUIC の配信制御手法の提案 (松浦 薫)
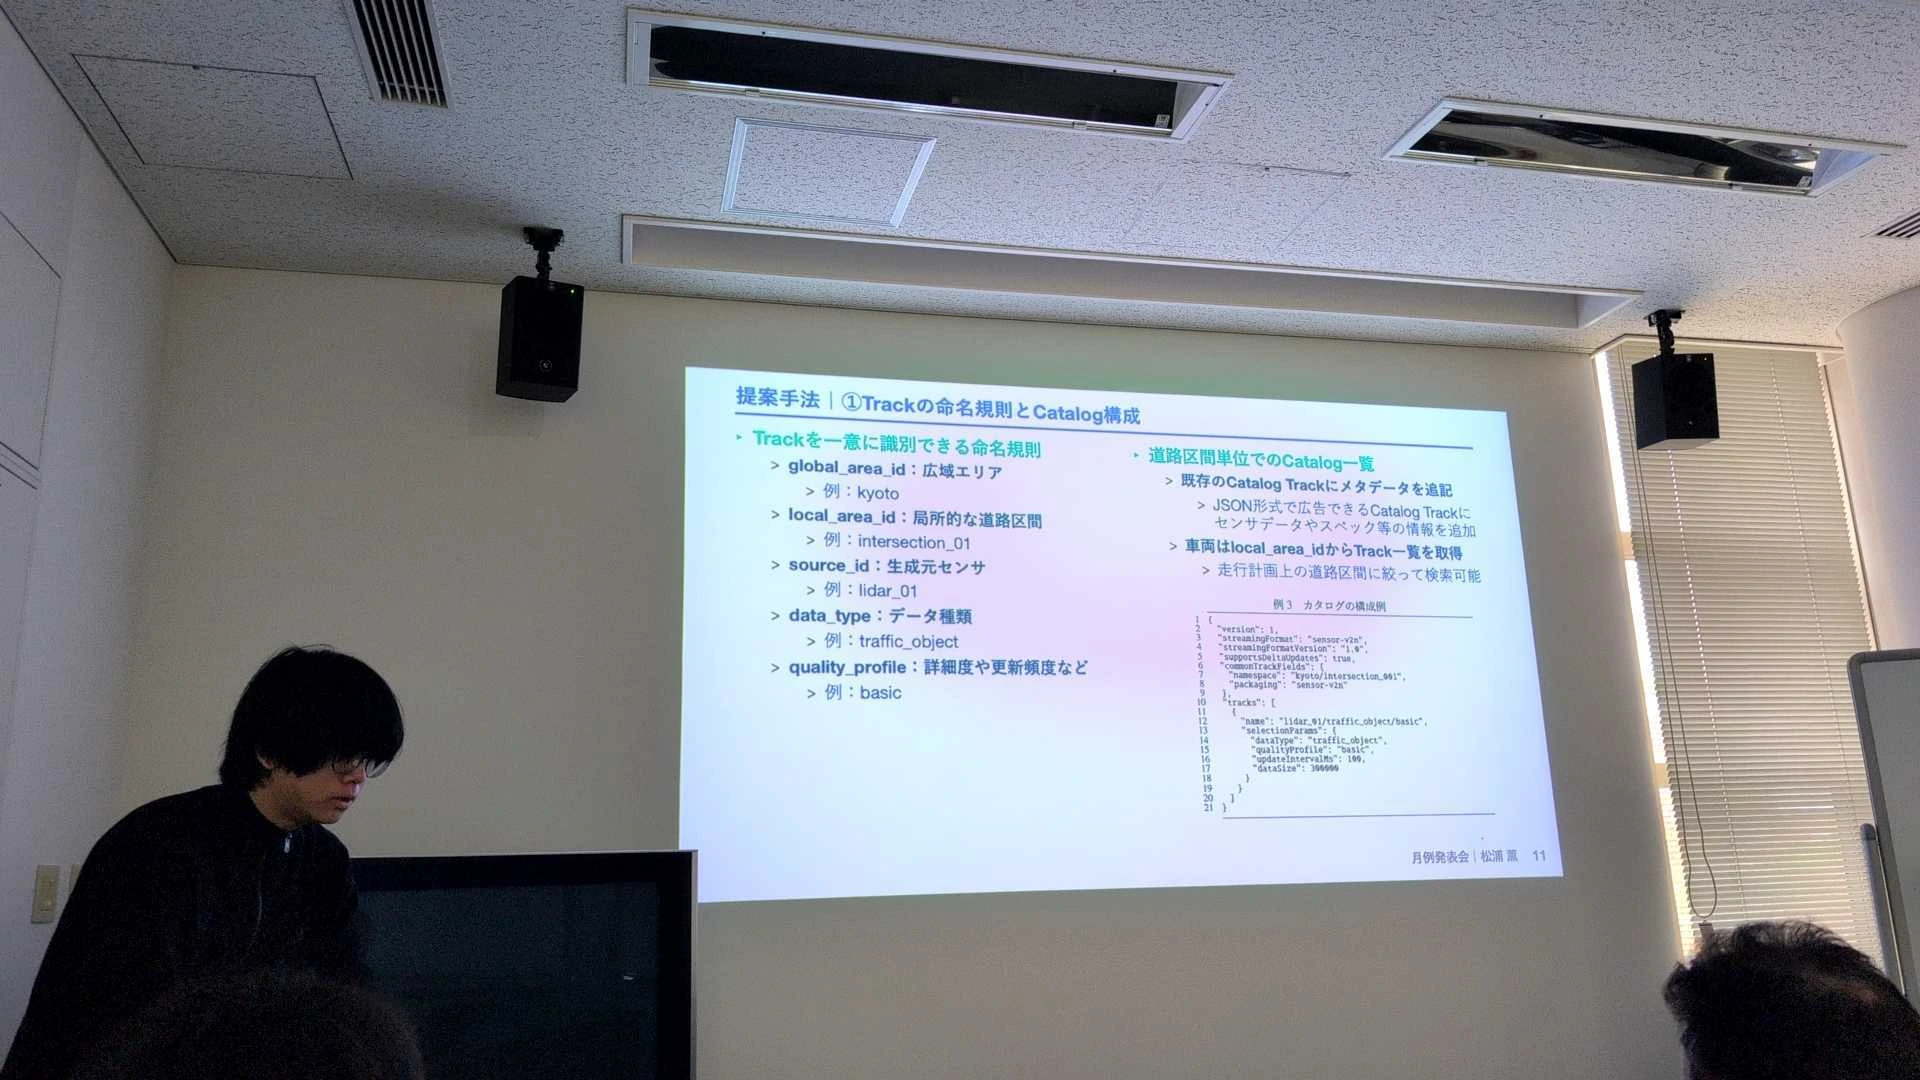
協調型自動運転の実現に向け,通信基地局などのネットワーク近傍に分散配置された MEC(Multi-access Edge Computing)へ車両や路側機に搭載されたセンサーのデータを集約および統合する技術が進展している. 一方,MECで生成されたデータを必要とする車両やモバイル端末へ提供する際,携帯電話網を介したV2N(Vehicle-to-Network)通信を主に想定されており,帯域幅や遅延時間に制約のある通信環境下で低遅延かつセキュアに情報を提供することが求められる. 近年は,暗号通信を効率的に実現できるQUICベースのアプローチが注目されており,CDN(Contents Delivery Network)による中継設計による配信規模の柔軟性確保と,複数データの優先度制御による効率的なデータ伝送という観点から,特に MoQ(Media over QUIC)への期待が高まっている. しかしながら,MECが接続された各車両に必要な情報を選択・配信する手法は規定されていないことに加え,移動に伴って受信端末は接続するMECを切り替える必要があり,既存の手法には通信の中断やオーバーヘッドの観点で課題がある.
そこで本研究では,車両側から取得するデータを柔軟に選択しやすく,車両の走行計画に基づいてスムーズに新たな購読を開始するためのクラウドによる配信制御手法を提案する. この手法により,MECで生成された道路状況や交通イベントなどの時事刻々と変化する動的な情報を,車両や道路の状況に応じて柔軟かつリアルタイムに取得し,より安全な自動運転の実現を目指す. そして,ns-3を用いてV2N通信環境を想定した通信シミュレーションを行い,既存手法と比較して提案手法の購読切替時の効率性を評価する.
未観測状態の明示化と観測証拠に基づく空領域認証による BEV 占有地図生成手法 (野田 虎之介)
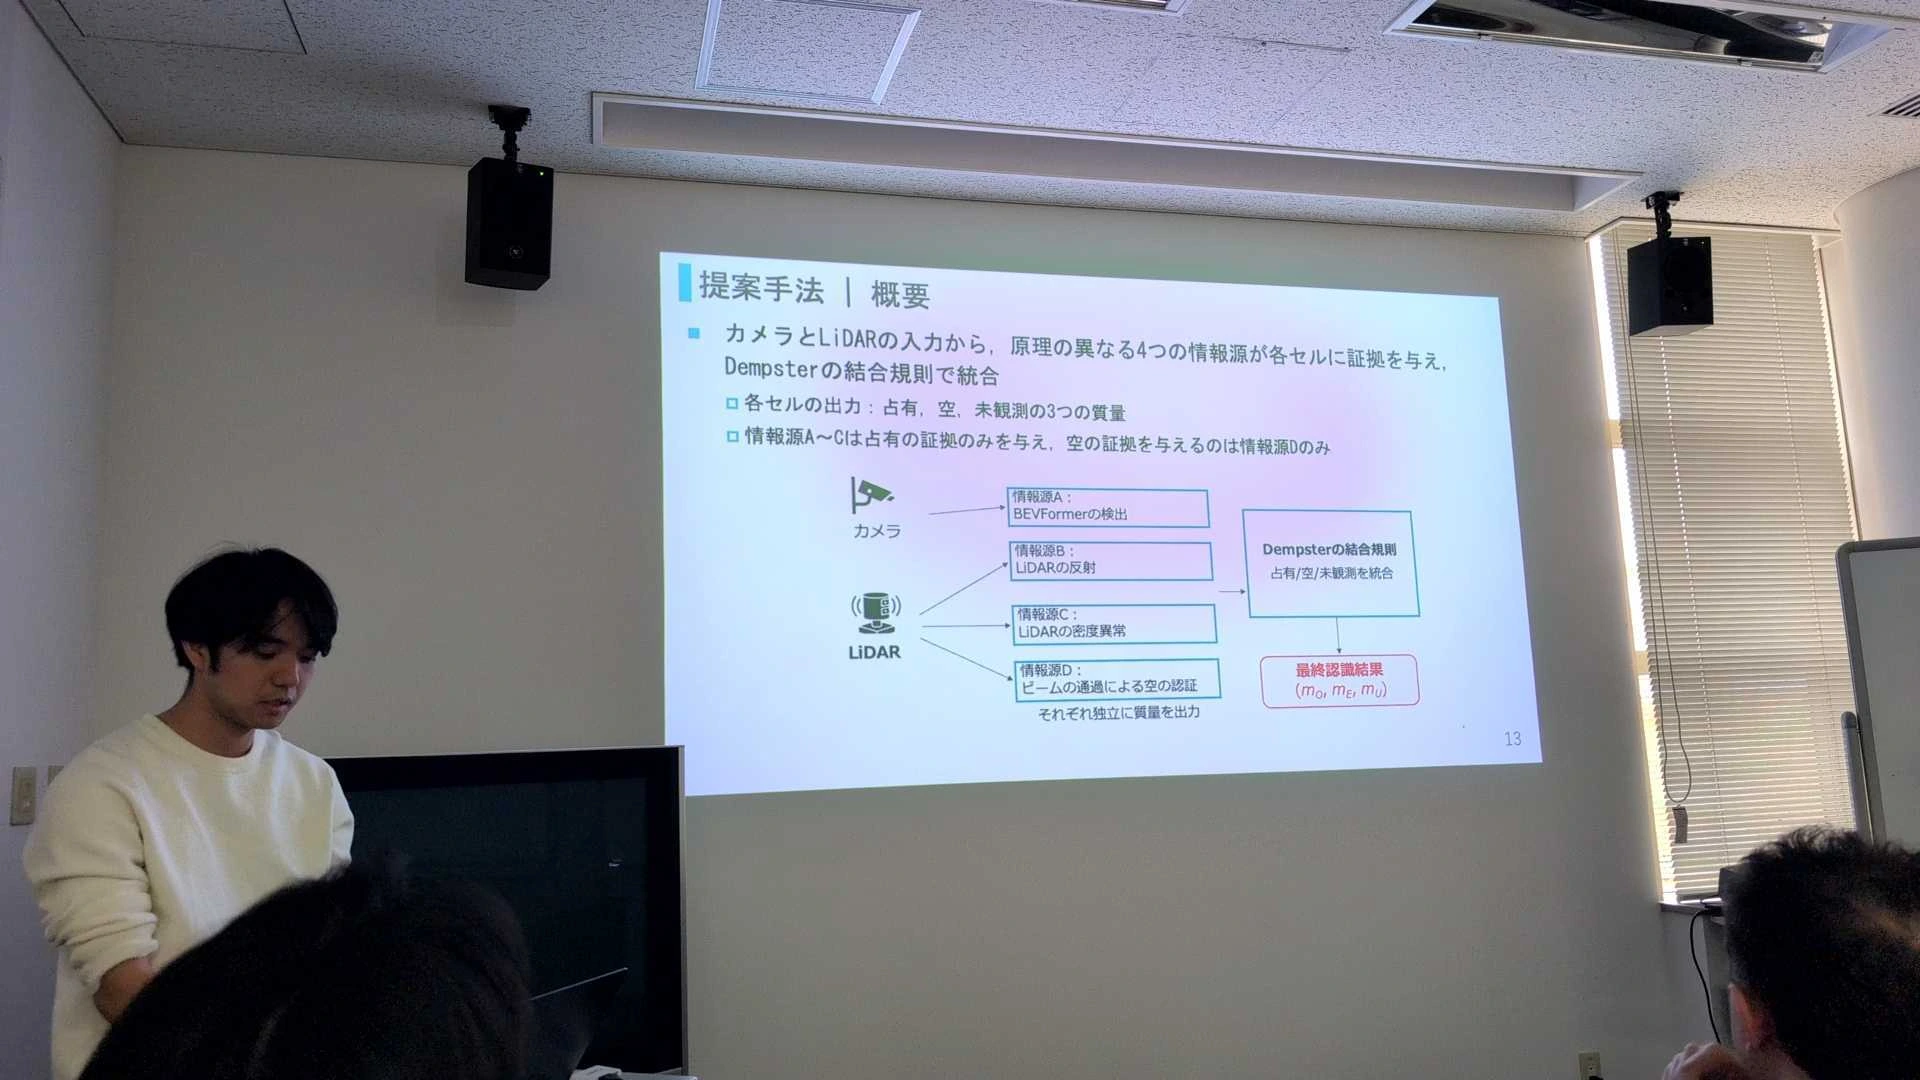
自動運転では,複数のセンサの情報を1つの座標系にまとめて経路計画に渡すため,車両の周囲を真上から見た鳥瞰図である BEV(Bird’s Eye View)が利用される場合が多い. BEV の占有格子地図は,BEV の平面を格子に分け,各セルを,物体が存在する占有か,物体が存在しない非占有のいずれかに割り当てる. 一方,LiDAR とカメラのいずれの劣化でも認識の性能が低下することを示した研究があり,暗い色の車両のような低反射物体ではLiDARの反射が欠けやすいことも示されている.
このとき,実際には物体が存在するセルを物体のない空領域(free space)として出力し,そのまま後段の経路計画へ渡してしまう危険な空判定が生じる可能性がある. 危険な空判定が生じる要因は,推定器の誤り以外に2つある. 1つ目は,未観測のセルを非占有として扱ってしまうことである. 二状態の占有格子地図は,観測によって物体がないとわかったセルと,物体の有無を判断できる観測が得られなかった未観測のセルを区別できず,後者は一律の規則で非占有に割り当てられうる. 2つ目は,物体の不在を示さない観測を空の根拠としてしまうことである. ビームの通過を空の根拠とする平面の占有格子では,未観測を区別して表しても,物体の上方を通過したビームもそのセルを空とするが,そのビームは下方に物体が存在しないことを示さない.
そこで本研究では,2つの要因にそれぞれ対応する未観測状態の明示化と観測証拠に基づく空領域認証からなるBEV占有地図生成手法を提案する. 前者では,各BEVセルが占有・空・未観測の三状態を出力し,空を支持する証拠のないセルを空とせず,占有の証拠も優勢でなければ判定を避けて棄権し,未観測と報告する. 後者では,空と判定するセルを,物体の不在を示す観測証拠が得られたセルに限る. 本研究では具体例として,物体が存在しうる高さ帯の上端より低い位置をLiDARのビームが通過したことを用いる.
時空間ボクセル予約とリアクティブ制御による複数ドローンのハイブリッド型飛行調停手法 (藤原 直己)
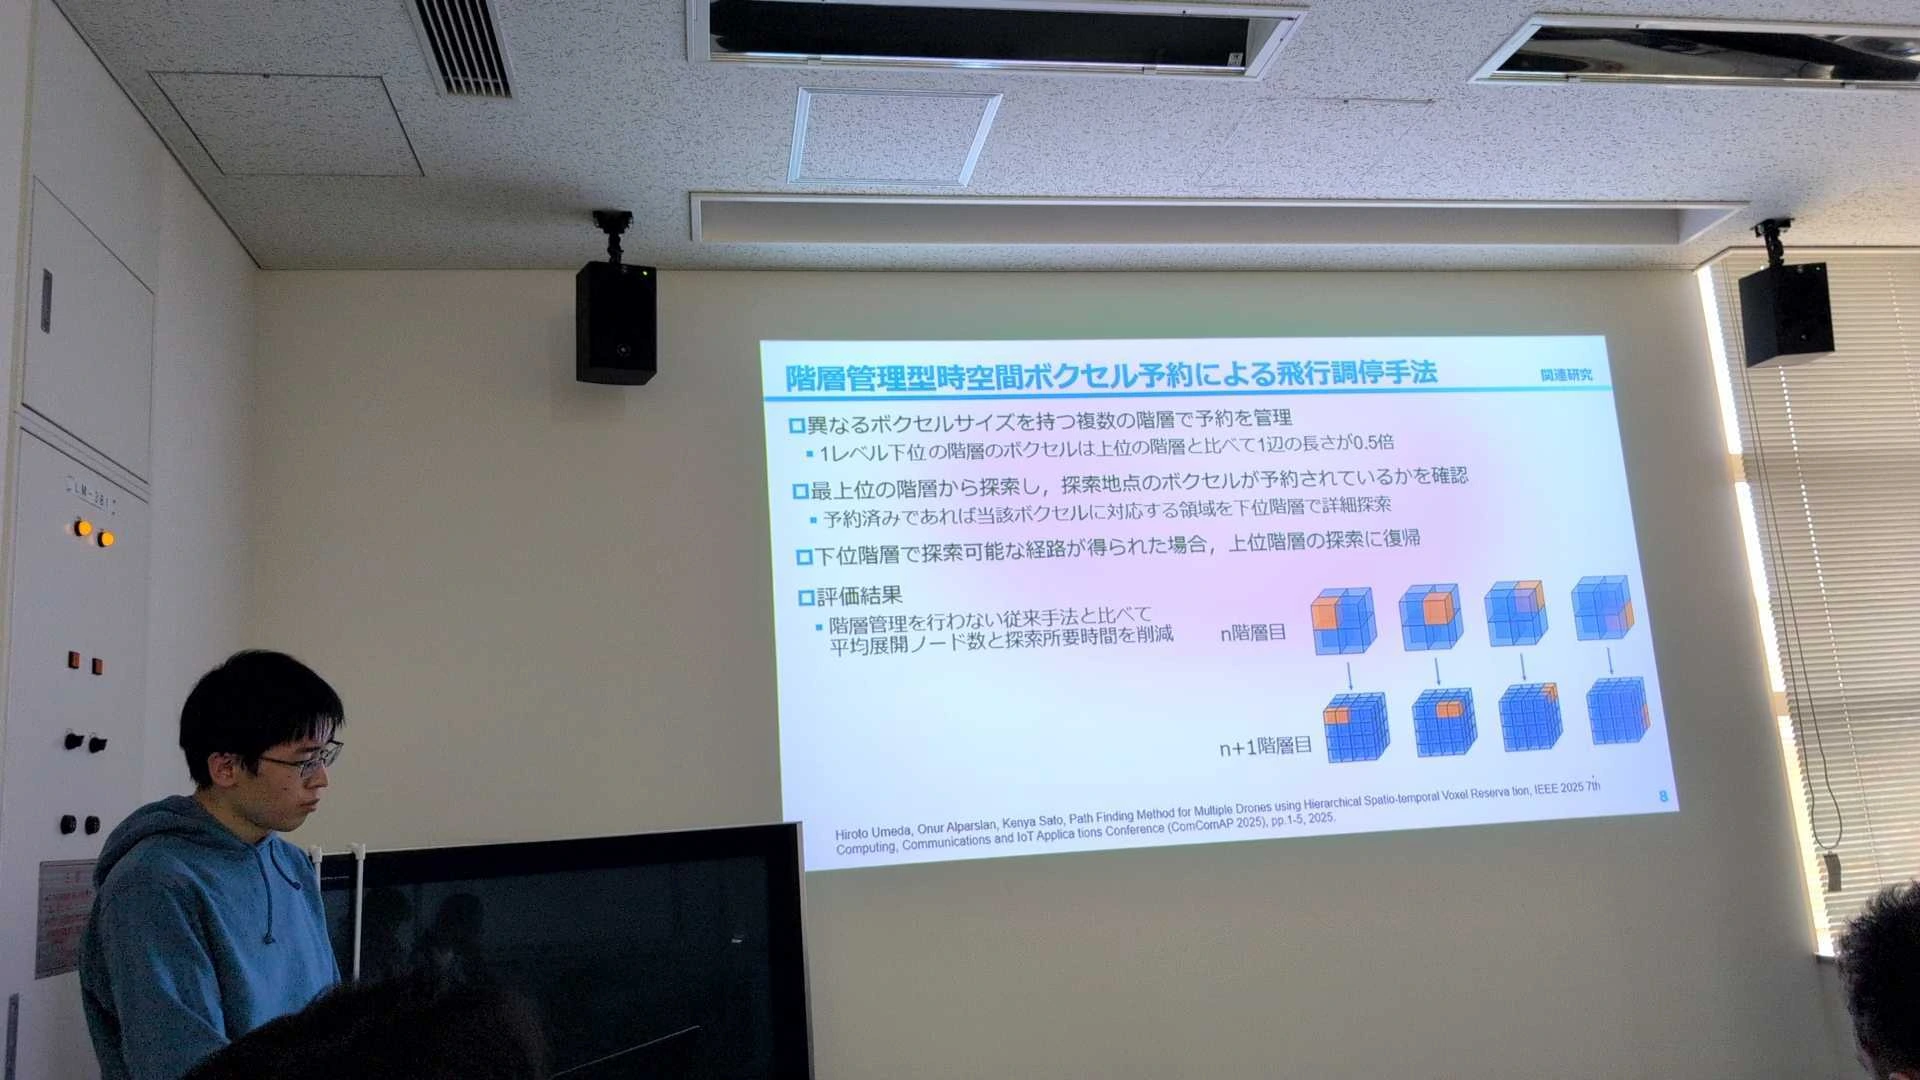
近年,物流やインフラ点検など多岐にわたる分野においてドローンの活用が進められており,都市部のような構造物が多数存在する環境下における活用が想定されている. 複数のドローンが同一空域を飛行する場合,飛行経路が交差することによる衝突リスクが生じる. ドローンの衝突回避手法として機体に搭載されたセンサを用いて周辺環境を認識する手法があるが,センサの検出範囲が限られる,構造物が存在する環境において遮蔽された領域の状況を事前に把握することが困難という課題がある. また,ドローン同士の直接通信により飛行計画を共有する手法が検討されている. しかし,周辺のドローン数の増加に伴い衝突回避に要する計算負荷の増大や,通信帯域の逼迫による通信遅延が生じる場合がある.
ドローンの飛行調停において,3次元空間情報と時間情報を組み合わせて管理する時空間ボクセルの活用が検討されている. 本研究で対象とする方式では,サーバが各機体の経路探索と予約情報の管理を一元的に行い,通過予定領域を事前に予約することで複数機の時空間的な競合を抑制する. しかし時空間ボクセル予約手法では,予約要求の受付順を優先順位として各機体の予約を逐次的に行うため,ドローン数の増加に伴って全機体の予約処理に要する総時間が増大する. 処理負荷を軽減するために空間分解能を粗くすると探索対象ノード数の削減が期待できる一方で,排他的予約では他機が利用できない時空間領域が拡大する.
その結果,優先順位の低い機体では迂回が生じて経路長や飛行時間が増加する可能性がある. また,事前予約のみに依存する方式では予約情報に含まれない鳥などの動的障害物への対応が困難である.
そこで本研究では,時空間ボクセルに予約容量を設けることで複数機による同一ボクセルの予約を可能とする. さらに各機体に3D Velocity Obstacle(3DVO) 法に基づくリアクティブ制御を適用し,両者を統合したハイブリッド型の飛行調停手法を提案する.これにより予約処理の効率化と飛行効率の低下抑制の両立を図るとともに,動的障害物も対象とした飛行中の衝突回避を目指す.
目的地情報と経路特徴を用いた歩行者将来軌跡予測 (富成 泰生)
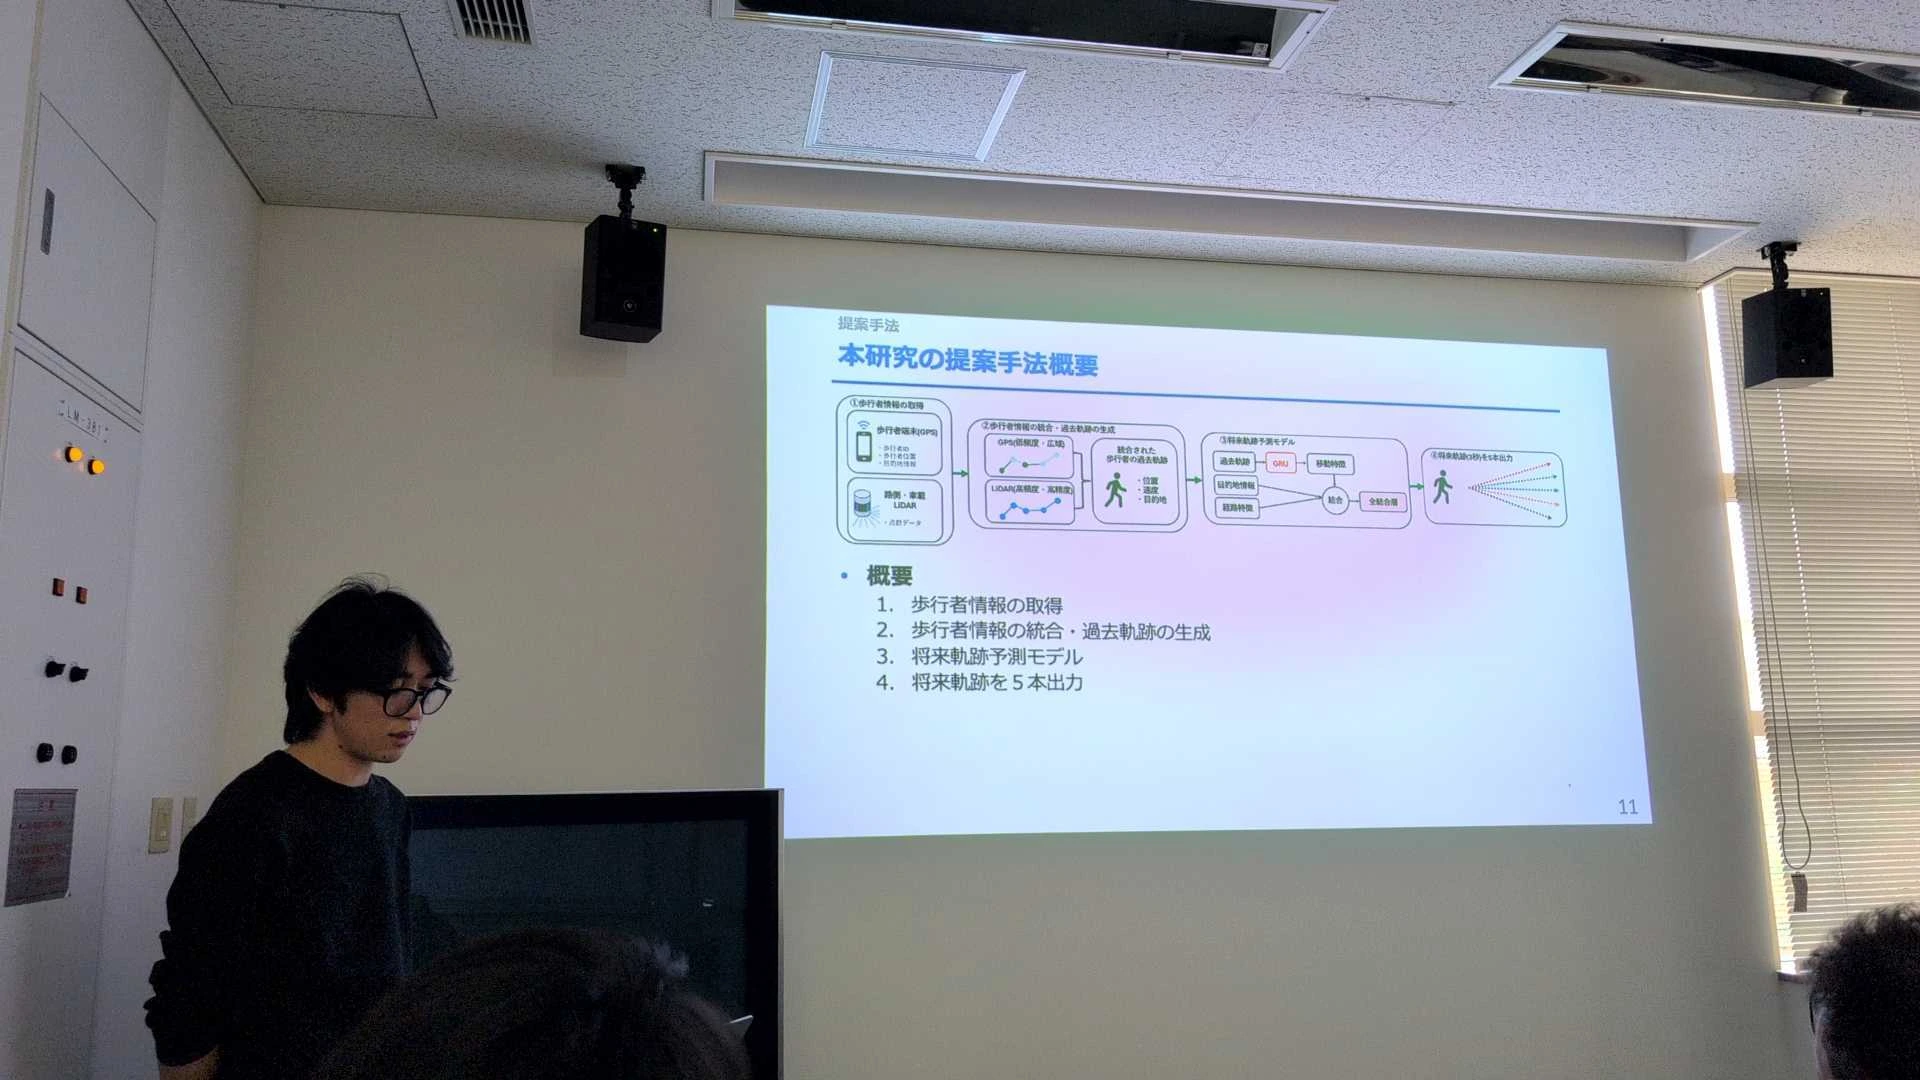
自動運転では,歩行者の現在位置を認識するだけでは回避行動の開始が遅くなる場合があり,将来の移動軌跡を事前に予測することが重要である. また,歩行者は同じ過去軌跡から複数の将来経路を取り得るため,将来軌跡は一意に定まらない. このため,過去の移動状態だけでなく,歩行者がどこへ向かうか,その目的地までにどのような道路構造が存在するかを考慮する必要がある.
本研究では,歩行者が所持するスマートフォンから目的地情報を取得できる状況を想定する.GPS(Global Positioning System),路側 LiDAR(Light Detection and Ranging),車載 LiDAR から推定した過去軌跡に,目的地情報および道路構造から構成した経路特徴を統合し,将来の歩行者移動軌跡を予測する. 過去軌跡のみを用いる手法,目的地情報を追加する手法,さらに経路特徴を追加する手法を比較し,目的地情報および経路特徴を利用する効果を評価する.
熱赤外および高分光情報融合による植物水分ストレス検出手法の提案 (文 治欽)
植物の水分ストレスは,気孔閉鎖,蒸散量の低下,葉温の上昇などを伴い,生育や収量に影響する. 適切な灌水管理のためには,水分状態を非破壊かつ継続的に把握する技術が求められる. 従来の水ポテンシャル測定は植物の状態を直接評価できる一方,測定の手間や観測点数に制約がある.
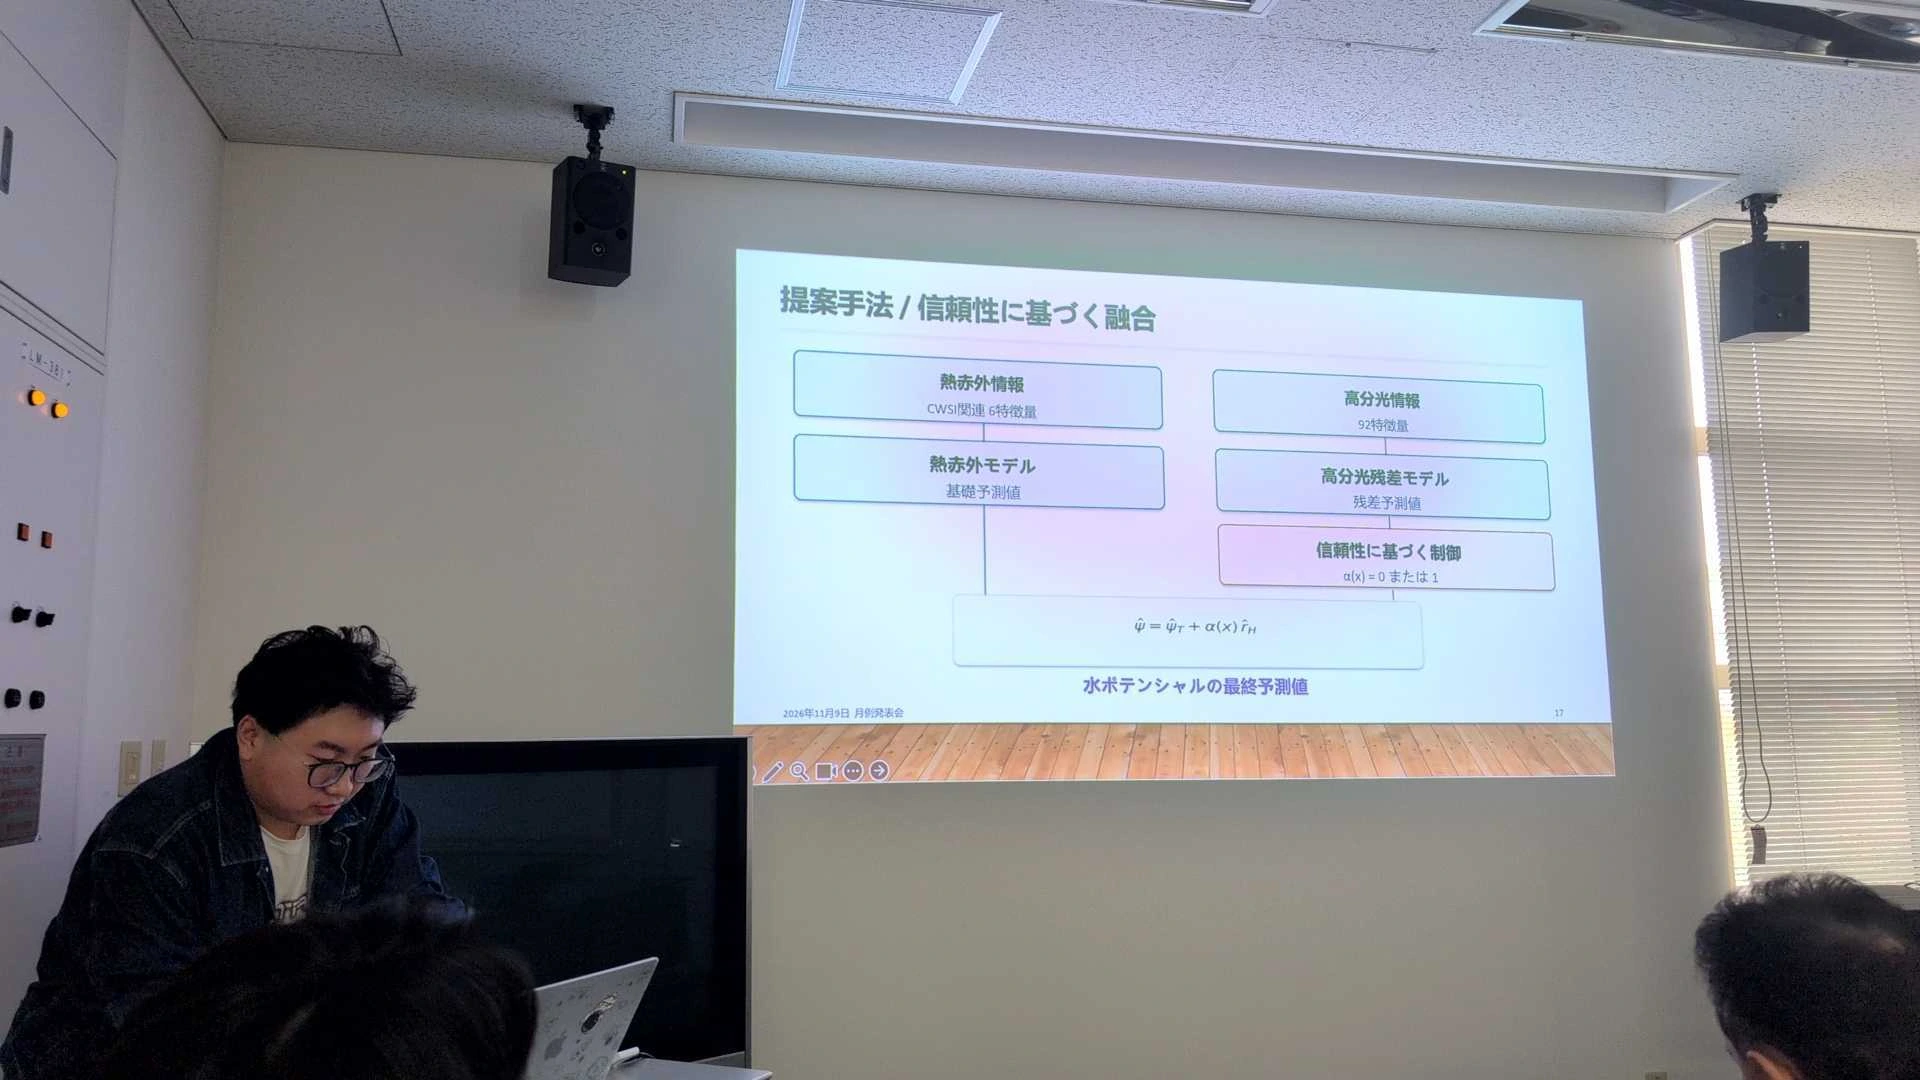
熱赤外情報は冠層温度を通じて蒸散や水分状態を間接的に捉え,作物水分ストレス指数(CWSI)などの指標に利用される高分光情報は,幅広い波長帯における反射特性から植物の状態を推定するために用いられる. 両者の融合によって相補的な情報を利用できる可能性があるが,測定日が変化した際の予測の安定性には注意が必要である.
本研究の目的は,熱赤外・高分光情報を用いた植物水分状態推定について,測定日間の予測信頼性を検証することである. さらに,高分光情報による補正が不適切となる場合を想定し,その影響を抑制する融合方法を検討する.
Automated Vehicle Route Adjustment via V2X Pedestrian Trajectory Prediction in Shared Spaces (カラムビア ニコラ)
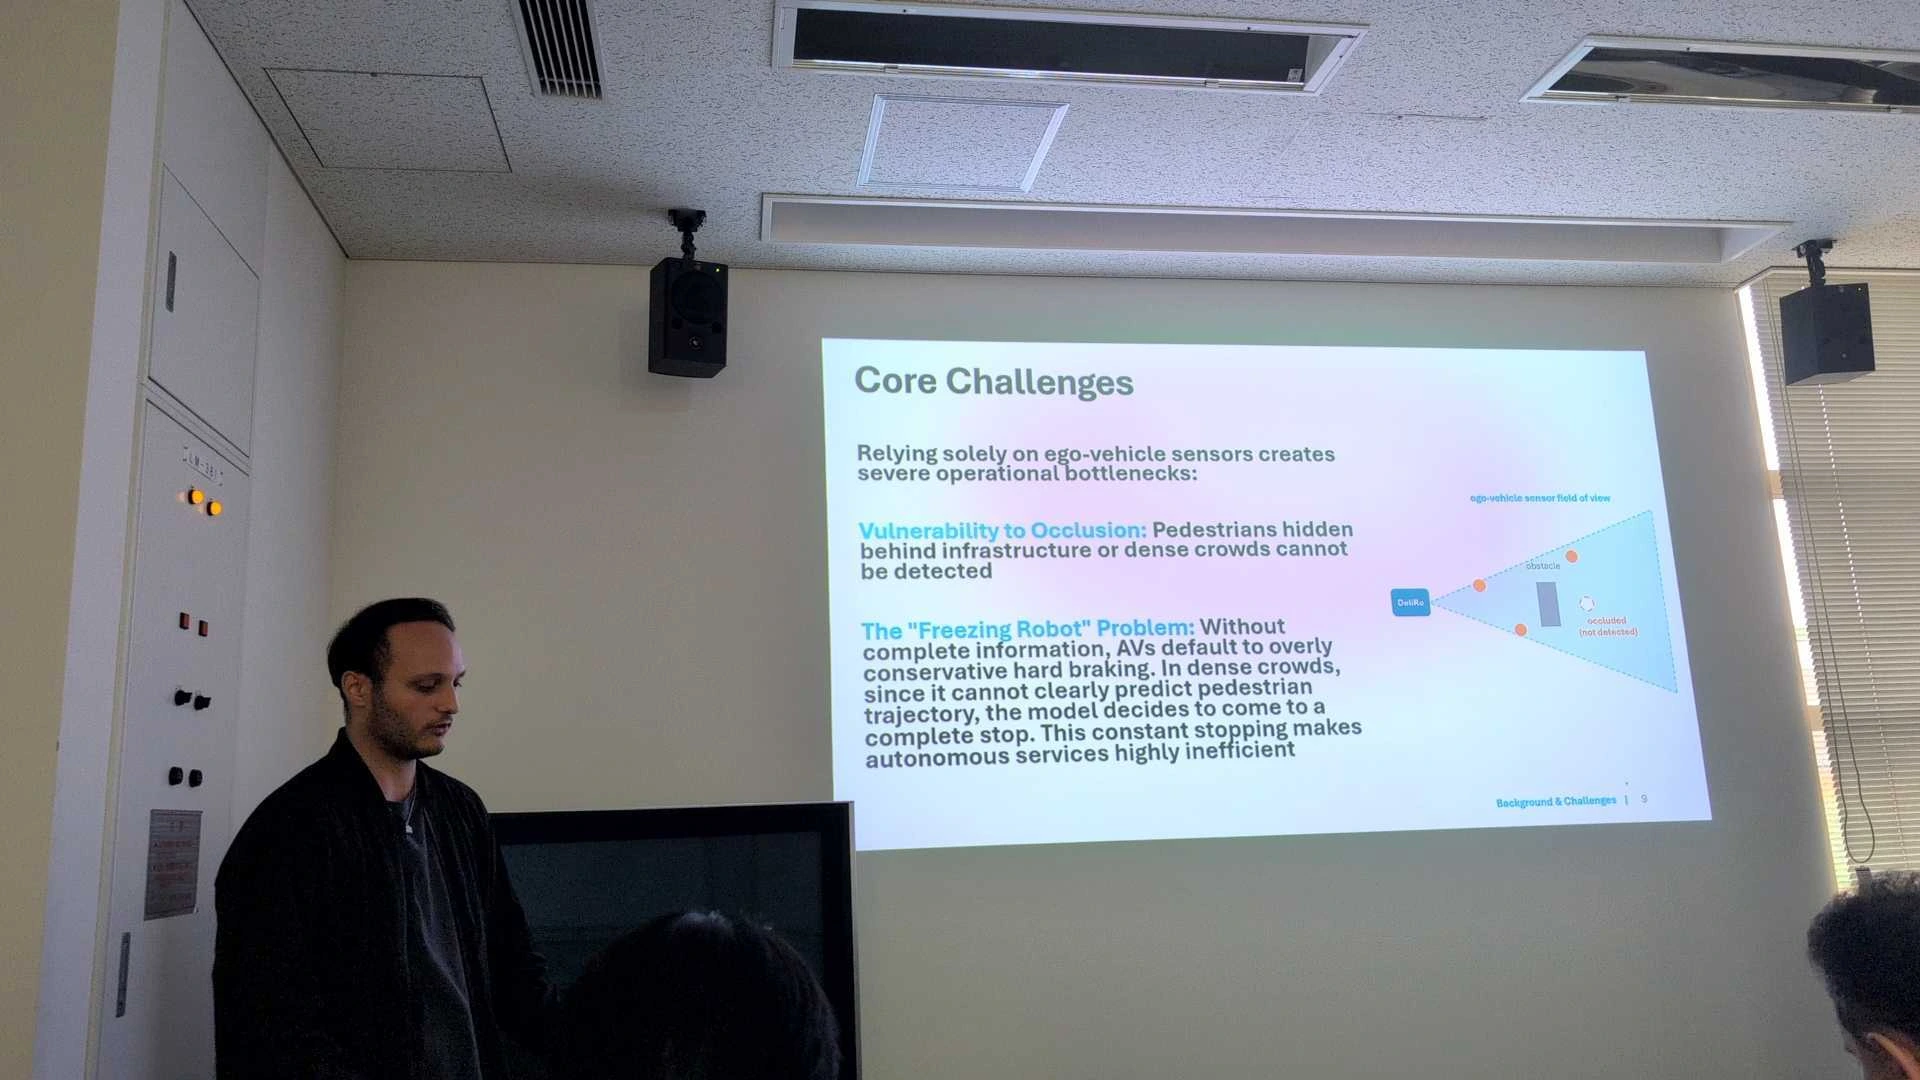
Integrating Automated Vehicles (AVs), such as delivery robots, into shared spaces represents a critical frontier in modern urban mobility. Unlike structured roads with clear lane markings and traffic signals, shared spaces are charac-terized by the chaotic and informal coexistence of vehicles and pedestrians. In these environments, current AV naviga-tion systems rely heavily on reactive ego-vehicle perception, which cannot detect pedestrians hidden behind infrastruc-
ture or crowds and defaults to overly conservative hard brak-ing when facing unpredictable pedestrian movements. This purely reactive approach causes constant stopping, known as the “freezing robot” problem, severely hindering ef-ficiency and making real-world automated services impracti-cal.
To address this challenge, this research explores an au-tomated vehicle route adjustment framework that leverages Vehicle-to-Everything (V2X) communication for pedestrian trajectory prediction. By enabling proactive path adjustments rather than reactive braking, this framework aims to signif-icantly reduce the number of stops and optimize the over-all time to destination. Our core hypothesis is that V2X-informed trajectory prediction drastically improves AV navi-gation efficiency inside shared spaces.